

포지션 상세
◆ Planning AI for the Better Future
우리는 AI가 현실에서 실제로 일하는 시대를 만들고 있습니다.
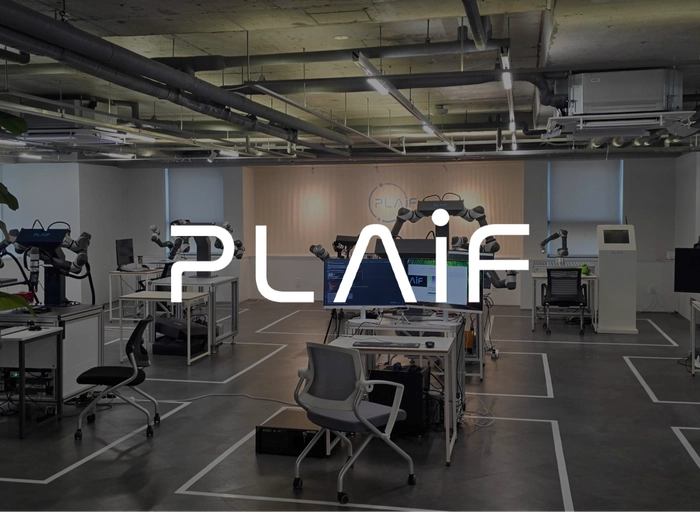
플라잎은 로봇에 감각(Sensing)과 지능(Intelligence)을 더해, 스스로 인식하고 판단하며 작업을 수행하는 Physical AI를 개발하는 기업입니다. 단순히 로봇을 만드는 것이 아니라, AI가 실제 산업 현장에서 사람과 함께 일할 수 있도록 만드는 것이 우리의 목표입니다.
현재는 제조 현장을 시작으로 AI 양팔로봇 솔루션(OASIS)을 국내 주요 제조사에 공급하며 실제 생산 공정에서 기술을 검증하고 있습니다. 연구실에서 성능을 증명하는 것을 넘어, 고객의 생산성과 작업 환경을 개선하는 제품을 만드는 데 집중하고 있습니다.
하지만 플라잎이 바라보는 미래는 제조에만 머물지 않습니다. 제조를 넘어 물류와 서비스, 그리고 우리의 일상까지. Physical AI가 사람의 일을 돕는 세상을 만들고자 합니다.
기술은 결국 사람을 위한 것이라고 믿습니다. 플라잎은 현실의 문제를 하나씩 해결하며, AI와 로봇이 더 많은 사람들의 삶에 자연스럽게 스며드는 미래를 만들어가고 있습니다.
◆ Join the Future of Physical AI
플라잎은 기술을 연구하는 데서 끝나지 않습니다. 연구가 실제 제품이 되고, 고객의 생산성을 높이며, 산업 현장에서 새로운 기준이 되는 과정까지 함께 만들어갑니다.
우리는 자신의 전문성을 바탕으로 동료와 적극적으로 협업하고, 빠르게 실행하며, 현실의 문제를 끝까지 해결하는 사람들과 함께 성장하고 있습니다.
Physical AI의 가능성을 믿고, 그 가능성을 현실로 만들고 싶은 분과 함께하고 싶습니다.
[ PLAiF, 더 알아보기 ]
• [유튜브] 세계 로봇 대회 우승자가 만든 AI 스타트업 : https://youtu.be/T8BtBuZzueI
• [유튜브] 플라잎 회사소개 : https://youtu.be/R_4SxMgKQ3c
• [유튜브] 플라잎 일상소개 : https://www.youtube.com/watch?v=MAVU-zsab1w&t=210s
• [기사] 플라잎, 산업부 'K-휴머노이드 연합'의 신규 참여기업으로 선정 : https://www.news1.kr/industry/general-industry/5879568
• [기사] 플라잎, 'AI 팩토리 전문기업' 선정… 조립·체결 특화 솔루션 경쟁력 강화 : https://www.etnews.com/20250822000056
• [기사] 레인보우로보틱스, 로봇 AI 스타트업 플라잎과 상생협력 MOU : https://bit.ly/edaily-news
[ Investment ]
• Futureplay / Mando / INTEK PLUS / KB Investment / 신용보증기금 / 산은캐피탈
• Senior Robotics Research Engineer는 플라잎의 AI 양팔로봇이 실제 제조 환경에서 안정적으로 동작할 수 있도록 로봇 제어 기술을 중심으로 학습 기반 제어와 Manipulation 기술을 연구·개발하는 역할입니다.
• 로봇 동역학과 모델 기반 제어에 대한 깊은 이해를 바탕으로, 강화학습·모방학습 등으로 학습된 Policy가 실제 로봇 위에서 안정적으로 동작할 수 있도록 제어 시스템과 연결하고 성능을 검증합니다.
• 새로운 알고리즘을 연구하는 데 그치지 않고, 실제 로봇에서 반복적으로 구현·검증하며 제조 환경의 오차, 외란, 접촉 변화 등 다양한 조건에서도 안정적으로 동작할 수 있는 기술을 만들어갑니다.
[기대하는 역할입니다 (업무내용)]
• 로봇 제어 및 Manipulation 기술 개발
- 양팔 로봇 및 다자유도 Manipulator의 동역학·기구학 기반 제어 알고리즘을 설계하고 구현합니다.
- Force / Impedance / Hybrid Control 등 접촉 기반 작업을 위한 제어 기술을 개발합니다.
- 정밀 조립·체결 등 제조 공정에 필요한 Manipulation 전략과 제어 기술을 연구·개발합니다.
- 실제 환경에서 발생하는 오차, 외란, 접촉 변화 등을 고려해 안정적인 로봇 동작을 구현합니다.
• Model-based Control과 Learning-based Control의 결합
- 기존 제어 기술과 강화학습(RL), 모방학습(IL) 등 학습 기반 제어 기술을 결합해 로봇 Task를 해결합니다.
- 학습된 Policy가 실제 로봇 위에서 안정적으로 동작할 수 있도록 제어 시스템과 통합하고 성능을 검증합니다.
- Simulation에서 학습·검증된 Policy와 알고리즘을 실제 로봇에 적용하고 Sim-to-Real 성능을 개선합니다.
- Task 특성과 시스템 조건에 따라 Model-based 방식과 Learning-based 방식을 적절히 활용합니다.
• 제어 소프트웨어 및 실제 로봇 시스템 구현
- C/C++ 기반의 실시간 로봇 제어 알고리즘과 제어 소프트웨어를 구현합니다.
- 개발한 제어 및 학습 알고리즘을 실제 양팔 로봇에 적용하고 반복적으로 실험·검증합니다.
- Vision, Force/Torque Sensor 등 센서 정보와 로봇 제어 시스템을 연동합니다.
- 로봇 Hardware, Gripper, 주변 장치 등 시스템 구성 요소와의 인터페이스를 구현하고 실제 로봇에서 발생하는 문제를 해결합니다.
• 로봇 동역학 및 제어 이론에 대한 깊은 이해를 바탕으로 제어 알고리즘을 설계·구현해본 경험이 있으신 분
• Manipulator 또는 로봇 시스템을 대상으로 실제 Hardware에서 제어 알고리즘을 실험·검증해본 경험이 있으신 분
• C/C++ 기반의 로봇 제어 소프트웨어 구현 경험이 있으신 분
• Model-based Control과 Learning-based Control에 대한 이해를 바탕으로 실제 로봇 문제를 주도적으로 해결할 수 있으신 분
우리는 AI가 현실에서 실제로 일하는 시대를 만들고 있습니다.
플라잎은 로봇에 감각(Sensing)과 지능(Intelligence)을 더해, 스스로 인식하고 판단하며 작업을 수행하는 Physical AI를 개발하는 기업입니다. 단순히 로봇을 만드는 것이 아니라, AI가 실제 산업 현장에서 사람과 함께 일할 수 있도록 만드는 것이 우리의 목표입니다.
현재는 제조 현장을 시작으로 AI 양팔로봇 솔루션(OASIS)을 국내 주요 제조사에 공급하며 실제 생산 공정에서 기술을 검증하고 있습니다. 연구실에서 성능을 증명하는 것을 넘어, 고객의 생산성과 작업 환경을 개선하는 제품을 만드는 데 집중하고 있습니다.
하지만 플라잎이 바라보는 미래는 제조에만 머물지 않습니다. 제조를 넘어 물류와 서비스, 그리고 우리의 일상까지. Physical AI가 사람의 일을 돕는 세상을 만들고자 합니다.
기술은 결국 사람을 위한 것이라고 믿습니다. 플라잎은 현실의 문제를 하나씩 해결하며, AI와 로봇이 더 많은 사람들의 삶에 자연스럽게 스며드는 미래를 만들어가고 있습니다.
◆ Join the Future of Physical AI
플라잎은 기술을 연구하는 데서 끝나지 않습니다. 연구가 실제 제품이 되고, 고객의 생산성을 높이며, 산업 현장에서 새로운 기준이 되는 과정까지 함께 만들어갑니다.
우리는 자신의 전문성을 바탕으로 동료와 적극적으로 협업하고, 빠르게 실행하며, 현실의 문제를 끝까지 해결하는 사람들과 함께 성장하고 있습니다.
Physical AI의 가능성을 믿고, 그 가능성을 현실로 만들고 싶은 분과 함께하고 싶습니다.
[ PLAiF, 더 알아보기 ]
• [유튜브] 세계 로봇 대회 우승자가 만든 AI 스타트업 : https://youtu.be/T8BtBuZzueI
• [유튜브] 플라잎 회사소개 : https://youtu.be/R_4SxMgKQ3c
• [유튜브] 플라잎 일상소개 : https://www.youtube.com/watch?v=MAVU-zsab1w&t=210s
• [기사] 플라잎, 산업부 'K-휴머노이드 연합'의 신규 참여기업으로 선정 : https://www.news1.kr/industry/general-industry/5879568
• [기사] 플라잎, 'AI 팩토리 전문기업' 선정… 조립·체결 특화 솔루션 경쟁력 강화 : https://www.etnews.com/20250822000056
• [기사] 레인보우로보틱스, 로봇 AI 스타트업 플라잎과 상생협력 MOU : https://bit.ly/edaily-news
[ Investment ]
• Futureplay / Mando / INTEK PLUS / KB Investment / 신용보증기금 / 산은캐피탈
주요업무
[합류하게 될 팀에 대해 알려드려요]• Senior Robotics Research Engineer는 플라잎의 AI 양팔로봇이 실제 제조 환경에서 안정적으로 동작할 수 있도록 로봇 제어 기술을 중심으로 학습 기반 제어와 Manipulation 기술을 연구·개발하는 역할입니다.
• 로봇 동역학과 모델 기반 제어에 대한 깊은 이해를 바탕으로, 강화학습·모방학습 등으로 학습된 Policy가 실제 로봇 위에서 안정적으로 동작할 수 있도록 제어 시스템과 연결하고 성능을 검증합니다.
• 새로운 알고리즘을 연구하는 데 그치지 않고, 실제 로봇에서 반복적으로 구현·검증하며 제조 환경의 오차, 외란, 접촉 변화 등 다양한 조건에서도 안정적으로 동작할 수 있는 기술을 만들어갑니다.
[기대하는 역할입니다 (업무내용)]
• 로봇 제어 및 Manipulation 기술 개발
- 양팔 로봇 및 다자유도 Manipulator의 동역학·기구학 기반 제어 알고리즘을 설계하고 구현합니다.
- Force / Impedance / Hybrid Control 등 접촉 기반 작업을 위한 제어 기술을 개발합니다.
- 정밀 조립·체결 등 제조 공정에 필요한 Manipulation 전략과 제어 기술을 연구·개발합니다.
- 실제 환경에서 발생하는 오차, 외란, 접촉 변화 등을 고려해 안정적인 로봇 동작을 구현합니다.
• Model-based Control과 Learning-based Control의 결합
- 기존 제어 기술과 강화학습(RL), 모방학습(IL) 등 학습 기반 제어 기술을 결합해 로봇 Task를 해결합니다.
- 학습된 Policy가 실제 로봇 위에서 안정적으로 동작할 수 있도록 제어 시스템과 통합하고 성능을 검증합니다.
- Simulation에서 학습·검증된 Policy와 알고리즘을 실제 로봇에 적용하고 Sim-to-Real 성능을 개선합니다.
- Task 특성과 시스템 조건에 따라 Model-based 방식과 Learning-based 방식을 적절히 활용합니다.
• 제어 소프트웨어 및 실제 로봇 시스템 구현
- C/C++ 기반의 실시간 로봇 제어 알고리즘과 제어 소프트웨어를 구현합니다.
- 개발한 제어 및 학습 알고리즘을 실제 양팔 로봇에 적용하고 반복적으로 실험·검증합니다.
- Vision, Force/Torque Sensor 등 센서 정보와 로봇 제어 시스템을 연동합니다.
- 로봇 Hardware, Gripper, 주변 장치 등 시스템 구성 요소와의 인터페이스를 구현하고 실제 로봇에서 발생하는 문제를 해결합니다.
자격요건
• 로봇, 제어, 기계, 전기전자, 메카트로닉스, 인공지능 등 관련 분야의 석사/박사 학위 또는 이에 준하는 연구·개발 경험을 보유하신 분• 로봇 동역학 및 제어 이론에 대한 깊은 이해를 바탕으로 제어 알고리즘을 설계·구현해본 경험이 있으신 분
• Manipulator 또는 로봇 시스템을 대상으로 실제 Hardware에서 제어 알고리즘을 실험·검증해본 경험이 있으신 분
• C/C++ 기반의 로봇 제어 소프트웨어 구현 경험이 있으신 분
• Model-based Control과 Learning-based Control에 대한 이해를 바탕으로 실제 로봇 문제를 주도적으로 해결할 수 있으신 분
