포지션 상세
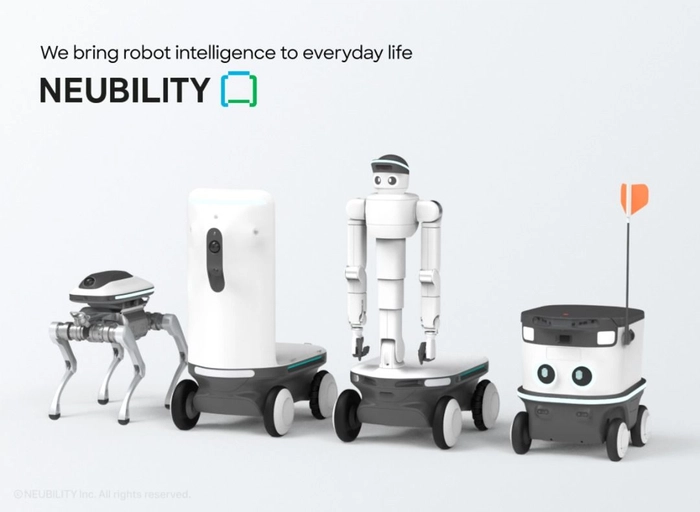
We bring robot intelligence to everyday life.
연구실을 넘어, Physical AI가 일상을 바꾸는 전환점을 만들어갑니다.
뉴빌리티는 Physical AI 로보틱스 기술로 실생활 서비스를 구현하는 기업입니다.
자율주행 로봇 ‘Neubi’를 통해 배달·순찰 서비스를 상용화했으며, 복잡한 도심과 주거시설, 산업 현장 등 국내외 142개 사이트에서 로봇 서비스를 운영하고 있습니다. 로봇 HW와 통합 관리 SW, 현장 운영 시스템을 통합해 RX(Robot Transformation)를 구현하고, 실제 서비스 현장에서 축적한 데이터와 운영 경험으로 로봇 서비스를 지속적으로 고도화해 나갑니다.
2026년에는 하이브리드 휴머노이드 ‘Billi’를 통해 Physical AI의 적용 범위를 확장합니다.
이동하는 로봇을 넘어, 물리적 조작과 운반이 가능한 로봇으로 사람의 일상과 산업 현장의 혁신을 앞당기고자 합니다. 뉴빌리티와 함께 로봇이 실제 현장의 업무를 수행하고 생활 속 인프라로 자리잡는 혁신을 만들어갈 인재를 기다립니다.
A better life with human-centered robotics.
뉴빌리티의 로봇은 미래가 아닌 오늘의 일상을 바꿉니다. Series B 251억 원을 포함해 누적 550억 원의 투자를 유치했으며, 2026년 유니콘 기업으로서의 성장 잠재성과 혁신성을 인정받아 정부 ‘유니콘브릿지’ 사업에 선정된 바 있습니다. 뉴빌리티는 2028년 IPO를 목표로, 로봇 서비스 상용화 경험과 데이터, 제품 개발 역량을 바탕으로 성장에 박차를 가하고 있습니다.
• 강화학습(RL) 및 모방학습(IL)을 활용한 로봇 조작(Manipulation) 정책(Policy) 학습 및 최적화
• AI 모델의 추론 결과를 실제 로봇 제어 스택과 연동하고, 안전성(Safety)을 확보하는 로직 설계
2) 시뮬레이션 환경 구축 및 Sim-to-Real 최적화
•Isaac Sim, MuJoCo 등을 활용한 물리 시뮬레이션 환경 구축 및 유지보수
•시뮬레이션 상에서 제어 알고리즘 성능을 검증하고, 파라미터 튜닝 프로세스 자동화
•시뮬레이션과 실제 환경의 차이(Sim-to-Real Gap) 분석 및 보정
3) 로봇 제어 시스템 통합 및 실환경 검증
• 현장에서 안정적으로 동작하는 강건한(Robust) 제어 시스템 설계 (Kinematics 기반 분석 포함)
• 예외 상황 감지(Fault Detection) 및 안전 복구(Recovery) 아키텍처 설계
• C++ 또는 Python 기반 로봇 제어 소프트웨어 개발 경험
• Isaac Sim, MuJoCo 등 로봇 시뮬레이터 활용 경험
• Git 기반 협업 경험 및 cross-functional 팀과의 기술 협업 역량
연구실을 넘어, Physical AI가 일상을 바꾸는 전환점을 만들어갑니다.
뉴빌리티는 Physical AI 로보틱스 기술로 실생활 서비스를 구현하는 기업입니다.
자율주행 로봇 ‘Neubi’를 통해 배달·순찰 서비스를 상용화했으며, 복잡한 도심과 주거시설, 산업 현장 등 국내외 142개 사이트에서 로봇 서비스를 운영하고 있습니다. 로봇 HW와 통합 관리 SW, 현장 운영 시스템을 통합해 RX(Robot Transformation)를 구현하고, 실제 서비스 현장에서 축적한 데이터와 운영 경험으로 로봇 서비스를 지속적으로 고도화해 나갑니다.
2026년에는 하이브리드 휴머노이드 ‘Billi’를 통해 Physical AI의 적용 범위를 확장합니다.
이동하는 로봇을 넘어, 물리적 조작과 운반이 가능한 로봇으로 사람의 일상과 산업 현장의 혁신을 앞당기고자 합니다. 뉴빌리티와 함께 로봇이 실제 현장의 업무를 수행하고 생활 속 인프라로 자리잡는 혁신을 만들어갈 인재를 기다립니다.
A better life with human-centered robotics.
뉴빌리티의 로봇은 미래가 아닌 오늘의 일상을 바꿉니다. Series B 251억 원을 포함해 누적 550억 원의 투자를 유치했으며, 2026년 유니콘 기업으로서의 성장 잠재성과 혁신성을 인정받아 정부 ‘유니콘브릿지’ 사업에 선정된 바 있습니다. 뉴빌리티는 2028년 IPO를 목표로, 로봇 서비스 상용화 경험과 데이터, 제품 개발 역량을 바탕으로 성장에 박차를 가하고 있습니다.
주요업무
1) 최신 AI 기반 로봇 제어 모델 개발• 강화학습(RL) 및 모방학습(IL)을 활용한 로봇 조작(Manipulation) 정책(Policy) 학습 및 최적화
• AI 모델의 추론 결과를 실제 로봇 제어 스택과 연동하고, 안전성(Safety)을 확보하는 로직 설계
2) 시뮬레이션 환경 구축 및 Sim-to-Real 최적화
•Isaac Sim, MuJoCo 등을 활용한 물리 시뮬레이션 환경 구축 및 유지보수
•시뮬레이션 상에서 제어 알고리즘 성능을 검증하고, 파라미터 튜닝 프로세스 자동화
•시뮬레이션과 실제 환경의 차이(Sim-to-Real Gap) 분석 및 보정
3) 로봇 제어 시스템 통합 및 실환경 검증
• 현장에서 안정적으로 동작하는 강건한(Robust) 제어 시스템 설계 (Kinematics 기반 분석 포함)
• 예외 상황 감지(Fault Detection) 및 안전 복구(Recovery) 아키텍처 설계
자격요건
• 강화학습 및 모방학습 기반 manipulation policy 연구/개발 경험• C++ 또는 Python 기반 로봇 제어 소프트웨어 개발 경험
• Isaac Sim, MuJoCo 등 로봇 시뮬레이터 활용 경험
• Git 기반 협업 경험 및 cross-functional 팀과의 기술 협업 역량
