포지션 상세
[ 웨어러블에이아이 소개 ]
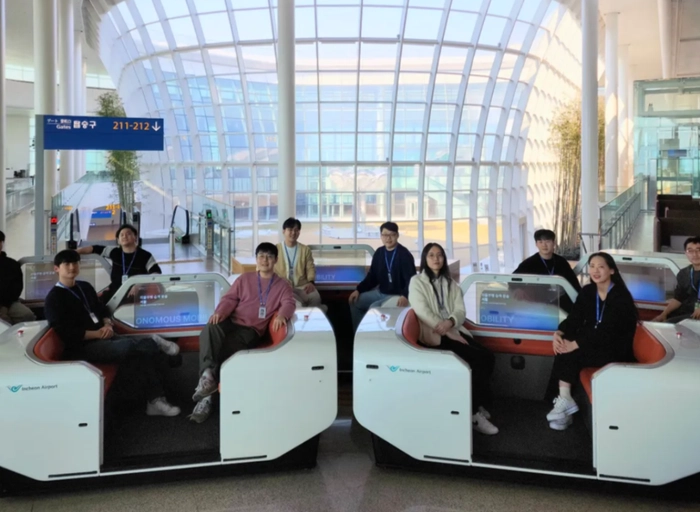
웨어러블에이아이는 공항, 리조트, 항만, 조선소, 공장 등 다양한 이동 주체가 얽혀 움직이는 SPM(Special-Purpose Mobility, 특수목적모빌리티) 환경에 맞춰,
AI 월드모델 기반 인식·예측, Proactive Driving, 독립적인 Safety Architecture, 자체 설계한 로봇을 하나로 결합해, Plug-and-Play 방식의 풀스택 로보틱스 플랫폼을 만듭니다.
[직무소개]
본 포지션은 SPM(Special Purpose Mobility) 환경의 자율주행 모빌리티가 복잡한 공간에서 안전하고 예측 가능하며 자연스럽게 이동할 수 있도록 Motion Planning 및 Control 시스템을 설계·개발하는 역할입니다.
차량 동역학, 사용자 안전, 장애물 회피, 승차감, 실차 제약을 함께 고려하여 제품 수준의 주행 품질을 만듭니다.
Motion Planning 스택의 기술 방향을 제시하고, Localization, Perception, 하드웨어, DevOps 팀과 함께 실제 운행 환경에서 검증 가능한 시스템을 만들어갈 분을 찾고 있습니다.
• Global Route(Far Subgoal 기반 장기 유도 신호)와 Reactive Local Planning, Control 인터페이스를 포함한 구조 설계 — 고정 Global Path를 뒤따르는 Path Tracking 구조가 아니라, Global Route는 방향성 유도만 담당하고 Local Path는 매 순간 환경에 반응해 생성되는 구조로 설계
• 규칙이 명확하지 않고 사람·차량·작업 장비가 혼재된 환경에 맞는 reactive 주행 정책과 알고리즘 전략 수립 (고정 waypoint 추종이 아닌 매 순간 재생성되는 local path 중심)
• 4륜 독립 조향(4WIS)·4륜 독립 구동(4WID) 플랫폼의 넓은 action space(Swerve Driving 포함)를 활용하도록 플래닝 제약 조건과 알고리즘을 설계 (Ackermann 기반 일반 Path Planning 구조를 그대로 적용하지 않음)
• 현재 모듈의 병목과 실패 케이스를 분석하고 장기 개선 로드맵 수립
2. 행동 계획 및 안전 제약 설계
• 장애물 회피, 정지·재출발, 좁은 공간 통과 등 운행 행동을 Level 0 Safety(hard constraint) Level 1 Continuous Progress Level 2 Natural Social Behavior Level 3 Passenger Comfort/Jerk minimization의 계층적 최적화 구조로 설계
• 속도 제한, 충돌 여유 거리, 비상정지 조건, 사용자 탑승 안정성을 반영한 안전 제약 정의
• 보행자·동적 객체를 의도(intention)를 가진 agent로 취급해 explicit class 분리보다 implicit scene 해석 기반으로 반응하는 Social Navigation(상호 양보) 행동 로직 개발 — 정밀 Localization 없이도 동작 가능한 reactive 판단 전제
• 실제 서비스 환경에서 사용자가 불안하지 않도록 부드러운 가감속과 조향 품질 개선
3. Controller 연동 및 실차 튜닝
• 4륜 독립 조향(4WIS)·4륜 독립 구동(4WID) 플랫폼의 차량 동역학과 구동계 특성을 고려한 Trajectory Tracking Controller와 파라미터 설계
• MPC, Pure Pursuit 등 conventional controller 기반 Control 접근 방식 검토 (Motion Planning이 산출한 candidate trajectory를 4WIS/4WID의 넓은 action space에 맞춰 추종)
• 실차 테스트를 통해 조향 응답, 속도 추종, 제동 안정성, 승차감을 분석하고 튜닝
• 하드웨어 변경이나 센서 장착 변경이 Control 성능에 미치는 영향을 검증
4. 시뮬레이션 및 실차 검증 체계 구축
• 주요 주행 시나리오를 시뮬레이션과 실차 테스트 케이스로 정의
• 성공률, 주행 시간, 경로 이탈, 급정지, 최소 거리, 승차감 지표를 기반으로 성능 평가
• 실차 로그를 분석해 실패 상황을 재현하고 알고리즘 개선 실험을 설계
• 배포 전 검증 기준과 회귀 테스트 체계 수립
5. 시스템 통합 및 기술 리딩
• Localization, Perception, 하드웨어, 소프트웨어 인프라 팀과 모듈 인터페이스 및 통합 일정 조율
• 동료 엔지니어의 알고리즘 구현, 실험 설계, 코드 리뷰를 지원
• 현장 이슈 발생 시 원인을 데이터와 시스템 관점에서 구분하고 해결 방향 제시
• 제품 일정과 안전 기준을 고려해 기술적 우선순위와 리스크를 관리
[주요 산출물]
• Motion Planning 및 Control 모듈 설계 문서와 구현 코드
• 주행 행동 정책, 안전 제약, 파라미터 관리 문서
• 시뮬레이션 시나리오 및 회귀 테스트 세트
• 실차 테스트 결과 리포트 및 개선 이력
• Motion Planning 기술 로드맵과 배포 기준 문서
[온보딩 로드맵]
[입사 후 1개월 | 플래닝 스택과 실패 케이스 파악]
• 현재 Motion Planning 및 Control 모듈 구조와 인터페이스 파악
• 실차 로그와 테스트 결과를 기반으로 주요 실패 케이스와 병목 정리
• 단기 개선 과제와 장기 구조 개선 과제를 구분한 기술 진단 문서 작성
[입사 후 3개월 | 핵심 주행 품질 문제 개선]
• 우선순위가 높은 주행 실패 또는 승차감 문제를 선정해 개선안 적용
• 시뮬레이션과 실차 테스트를 통해 개선 전·후 성능 비교
• 배포 가능한 파라미터와 테스트 리포트를 정리하여 팀과 공유
[입사 후 6개월 | 검증 체계와 통합 안정성 확보]
• 주요 운행 시나리오별 시뮬레이션 및 실차 검증 체계 구축
• Localization, Perception 모듈과 연결된 통합 실패 케이스 개선
• 팀에서 활용할 수 있는 실험·튜닝 가이드 작성
[입사 후 1년 | 제품 수준 플래닝 품질 기준 정착]
• 서비스 공간 확장에 대응 가능한 Motion Planning 로드맵 수립
• 주요 플랫폼별 주행 품질 기준과 배포 승인 기준 정착
• Motion Planning 스택의 구조 개선과 기술 리딩 수행
• Motion Planning, Robot Control, 자율주행 주행 알고리즘 분야에서 5년 이상 실무를 수행하며 문제를 독립적으로 해결할 수 있는 역량
• 실차 또는 실제 로봇 플랫폼에 주행 알고리즘을 배포하고 튜닝할 수 있는 역량
• MPC 기반 Trajectory Tracking Controller를 설계하고 튜닝할 수 있는 능력
• 고정 global path를 추종하는 구조가 아니라 far subgoal만 주어진 상태에서 매 순간 local path를 reactive하게 생성하는 planning 구조, 그리고 4WIS/4WID 등 넓은 action space를 갖는 차량 플랫폼(또는 유사 홀로노믹/옴니휠 플랫폼)의 운동학에 맞춘 planning 알고리즘을 설계·구현한 경험
[알고리즘 구현 역량]
• C++ 및 Python을 활용해 로봇 알고리즘을 개발할 수 있는 역량
• MATLAB, Simulink 또는 유사 도구를 활용해 Controller를 설계·분석할 수 있는 역량
• ROS 2 기반 모듈을 개발하고 디버깅할 수 있는 역량
• 실시간성, 안정성, 유지보수성을 고려해 코드를 작성할 수 있는 역량
[검증 및 데이터 분석 역량]
• 시뮬레이션과 실차 테스트를 연결해 알고리즘 성능을 검증할 수 있는 역량
• 주행 로그를 분석하여 실패 원인을 가설화하고 개선 실험을 설계할 수 있는 능력
• 성공률, 안정성, 승차감, 지연 시간 등 성능 지표를 정의하고 관리할 수 있는 역량
[자율주행 시스템 통합 이해]
• World Model 기반 Perception/Prediction이 산출하는 occupancy·intention prediction 결과(현재 discrete 4D, 로드맵 continuous)를 Local Planner 입력으로 활용할 수 있는 역량
• 정밀 Localization을 주행 안전의 핵심 전제로 삼지 않고, SLAM/좌표 정보는 subgoal 생성 등 보조적으로만 사용하는 전제 하에서도 견고하게 동작하는 reactive planning을 설계할 수 있는 역량
• 제품 환경에서 안전과 사용자 경험을 함께 고려해 기술적 의사결정을 내릴 수 있는 역량
[기술 리딩 및 협업 역량]
• 복잡한 주행 문제를 하위 과제로 나누고 팀과 함께 해결할 수 있는 역량
• 코드 리뷰, 실험 리뷰, 설계 문서화를 통해 팀의 기술 품질을 높일 수 있는 역량
• 현장 이슈와 제품 일정을 고려해 우선순위를 판단하고 리스크를 관리할 수 있는 능력
웨어러블에이아이는 공항, 리조트, 항만, 조선소, 공장 등 다양한 이동 주체가 얽혀 움직이는 SPM(Special-Purpose Mobility, 특수목적모빌리티) 환경에 맞춰,
AI 월드모델 기반 인식·예측, Proactive Driving, 독립적인 Safety Architecture, 자체 설계한 로봇을 하나로 결합해, Plug-and-Play 방식의 풀스택 로보틱스 플랫폼을 만듭니다.
[직무소개]
본 포지션은 SPM(Special Purpose Mobility) 환경의 자율주행 모빌리티가 복잡한 공간에서 안전하고 예측 가능하며 자연스럽게 이동할 수 있도록 Motion Planning 및 Control 시스템을 설계·개발하는 역할입니다.
차량 동역학, 사용자 안전, 장애물 회피, 승차감, 실차 제약을 함께 고려하여 제품 수준의 주행 품질을 만듭니다.
Motion Planning 스택의 기술 방향을 제시하고, Localization, Perception, 하드웨어, DevOps 팀과 함께 실제 운행 환경에서 검증 가능한 시스템을 만들어갈 분을 찾고 있습니다.
주요업무
1. 모션 플래닝 아키텍처 설계• Global Route(Far Subgoal 기반 장기 유도 신호)와 Reactive Local Planning, Control 인터페이스를 포함한 구조 설계 — 고정 Global Path를 뒤따르는 Path Tracking 구조가 아니라, Global Route는 방향성 유도만 담당하고 Local Path는 매 순간 환경에 반응해 생성되는 구조로 설계
• 규칙이 명확하지 않고 사람·차량·작업 장비가 혼재된 환경에 맞는 reactive 주행 정책과 알고리즘 전략 수립 (고정 waypoint 추종이 아닌 매 순간 재생성되는 local path 중심)
• 4륜 독립 조향(4WIS)·4륜 독립 구동(4WID) 플랫폼의 넓은 action space(Swerve Driving 포함)를 활용하도록 플래닝 제약 조건과 알고리즘을 설계 (Ackermann 기반 일반 Path Planning 구조를 그대로 적용하지 않음)
• 현재 모듈의 병목과 실패 케이스를 분석하고 장기 개선 로드맵 수립
2. 행동 계획 및 안전 제약 설계
• 장애물 회피, 정지·재출발, 좁은 공간 통과 등 운행 행동을 Level 0 Safety(hard constraint) Level 1 Continuous Progress Level 2 Natural Social Behavior Level 3 Passenger Comfort/Jerk minimization의 계층적 최적화 구조로 설계
• 속도 제한, 충돌 여유 거리, 비상정지 조건, 사용자 탑승 안정성을 반영한 안전 제약 정의
• 보행자·동적 객체를 의도(intention)를 가진 agent로 취급해 explicit class 분리보다 implicit scene 해석 기반으로 반응하는 Social Navigation(상호 양보) 행동 로직 개발 — 정밀 Localization 없이도 동작 가능한 reactive 판단 전제
• 실제 서비스 환경에서 사용자가 불안하지 않도록 부드러운 가감속과 조향 품질 개선
3. Controller 연동 및 실차 튜닝
• 4륜 독립 조향(4WIS)·4륜 독립 구동(4WID) 플랫폼의 차량 동역학과 구동계 특성을 고려한 Trajectory Tracking Controller와 파라미터 설계
• MPC, Pure Pursuit 등 conventional controller 기반 Control 접근 방식 검토 (Motion Planning이 산출한 candidate trajectory를 4WIS/4WID의 넓은 action space에 맞춰 추종)
• 실차 테스트를 통해 조향 응답, 속도 추종, 제동 안정성, 승차감을 분석하고 튜닝
• 하드웨어 변경이나 센서 장착 변경이 Control 성능에 미치는 영향을 검증
4. 시뮬레이션 및 실차 검증 체계 구축
• 주요 주행 시나리오를 시뮬레이션과 실차 테스트 케이스로 정의
• 성공률, 주행 시간, 경로 이탈, 급정지, 최소 거리, 승차감 지표를 기반으로 성능 평가
• 실차 로그를 분석해 실패 상황을 재현하고 알고리즘 개선 실험을 설계
• 배포 전 검증 기준과 회귀 테스트 체계 수립
5. 시스템 통합 및 기술 리딩
• Localization, Perception, 하드웨어, 소프트웨어 인프라 팀과 모듈 인터페이스 및 통합 일정 조율
• 동료 엔지니어의 알고리즘 구현, 실험 설계, 코드 리뷰를 지원
• 현장 이슈 발생 시 원인을 데이터와 시스템 관점에서 구분하고 해결 방향 제시
• 제품 일정과 안전 기준을 고려해 기술적 우선순위와 리스크를 관리
[주요 산출물]
• Motion Planning 및 Control 모듈 설계 문서와 구현 코드
• 주행 행동 정책, 안전 제약, 파라미터 관리 문서
• 시뮬레이션 시나리오 및 회귀 테스트 세트
• 실차 테스트 결과 리포트 및 개선 이력
• Motion Planning 기술 로드맵과 배포 기준 문서
[온보딩 로드맵]
[입사 후 1개월 | 플래닝 스택과 실패 케이스 파악]
• 현재 Motion Planning 및 Control 모듈 구조와 인터페이스 파악
• 실차 로그와 테스트 결과를 기반으로 주요 실패 케이스와 병목 정리
• 단기 개선 과제와 장기 구조 개선 과제를 구분한 기술 진단 문서 작성
[입사 후 3개월 | 핵심 주행 품질 문제 개선]
• 우선순위가 높은 주행 실패 또는 승차감 문제를 선정해 개선안 적용
• 시뮬레이션과 실차 테스트를 통해 개선 전·후 성능 비교
• 배포 가능한 파라미터와 테스트 리포트를 정리하여 팀과 공유
[입사 후 6개월 | 검증 체계와 통합 안정성 확보]
• 주요 운행 시나리오별 시뮬레이션 및 실차 검증 체계 구축
• Localization, Perception 모듈과 연결된 통합 실패 케이스 개선
• 팀에서 활용할 수 있는 실험·튜닝 가이드 작성
[입사 후 1년 | 제품 수준 플래닝 품질 기준 정착]
• 서비스 공간 확장에 대응 가능한 Motion Planning 로드맵 수립
• 주요 플랫폼별 주행 품질 기준과 배포 승인 기준 정착
• Motion Planning 스택의 구조 개선과 기술 리딩 수행
자격요건
[모션 플래닝 및 Control 실무 경험]• Motion Planning, Robot Control, 자율주행 주행 알고리즘 분야에서 5년 이상 실무를 수행하며 문제를 독립적으로 해결할 수 있는 역량
• 실차 또는 실제 로봇 플랫폼에 주행 알고리즘을 배포하고 튜닝할 수 있는 역량
• MPC 기반 Trajectory Tracking Controller를 설계하고 튜닝할 수 있는 능력
• 고정 global path를 추종하는 구조가 아니라 far subgoal만 주어진 상태에서 매 순간 local path를 reactive하게 생성하는 planning 구조, 그리고 4WIS/4WID 등 넓은 action space를 갖는 차량 플랫폼(또는 유사 홀로노믹/옴니휠 플랫폼)의 운동학에 맞춘 planning 알고리즘을 설계·구현한 경험
[알고리즘 구현 역량]
• C++ 및 Python을 활용해 로봇 알고리즘을 개발할 수 있는 역량
• MATLAB, Simulink 또는 유사 도구를 활용해 Controller를 설계·분석할 수 있는 역량
• ROS 2 기반 모듈을 개발하고 디버깅할 수 있는 역량
• 실시간성, 안정성, 유지보수성을 고려해 코드를 작성할 수 있는 역량
[검증 및 데이터 분석 역량]
• 시뮬레이션과 실차 테스트를 연결해 알고리즘 성능을 검증할 수 있는 역량
• 주행 로그를 분석하여 실패 원인을 가설화하고 개선 실험을 설계할 수 있는 능력
• 성공률, 안정성, 승차감, 지연 시간 등 성능 지표를 정의하고 관리할 수 있는 역량
[자율주행 시스템 통합 이해]
• World Model 기반 Perception/Prediction이 산출하는 occupancy·intention prediction 결과(현재 discrete 4D, 로드맵 continuous)를 Local Planner 입력으로 활용할 수 있는 역량
• 정밀 Localization을 주행 안전의 핵심 전제로 삼지 않고, SLAM/좌표 정보는 subgoal 생성 등 보조적으로만 사용하는 전제 하에서도 견고하게 동작하는 reactive planning을 설계할 수 있는 역량
• 제품 환경에서 안전과 사용자 경험을 함께 고려해 기술적 의사결정을 내릴 수 있는 역량
[기술 리딩 및 협업 역량]
• 복잡한 주행 문제를 하위 과제로 나누고 팀과 함께 해결할 수 있는 역량
• 코드 리뷰, 실험 리뷰, 설계 문서화를 통해 팀의 기술 품질을 높일 수 있는 역량
• 현장 이슈와 제품 일정을 고려해 우선순위를 판단하고 리스크를 관리할 수 있는 능력
