포지션 상세
■ 회사 소개
WIM은 AI의 판단을 실제 로봇의 움직임으로 바꾸는 제어 계층을 만듭니다.
로봇에게 무엇을 해야 하는지 가르치는 회사는 많아지고 있습니다. 하지만 AI가 아무리 좋은 판단을 내려도, 그 판단을 관절과 모터가 실행할 수 있는 정밀한 제어 명령으로 바꾸지 못하면 로봇은 원하는 대로 움직일 수 없습니다. WIM은 바로 그 신호를 만듭니다.
VLA가 만든 Action을 Trajectory로, Joint Command로, 1kHz 실시간 제어 신호로 바꿔 실제 모터까지 연결합니다. Kinematics/Dynamics, Motion Planning, State Estimation, Force/Torque Control, EtherCAT, Real-Time Linux, ROS2, Learning-Based Control을 하나의 시스템으로 통합합니다.
우리가 만들고 싶은 것은 특정 로봇 한 대를 움직이는 프로그램이 아니라, AI 시대의 범용 로봇 제어 플랫폼입니다. 범용 AArch64 SoC 한 장 위에서 AI Inference부터 Motion Planning, ROS2, EtherCAT, 1kHz 실시간 저수준 제어, 모터까지 전 계층을 하나의 시스템으로 연결합니다.
WIM은 NVIDIA Inception 멤버이자 Plug and Play·포스텍홀딩스의 포트폴리오 기업으로, 국내외 대기업·로봇 전문기업·연구기관·정부기관과 실제 로봇 프로젝트를 수행하고 있습니다.
WIM 홈페이지 바로가기 https://www.wimcorp.co.kr/
■ 직무 소개
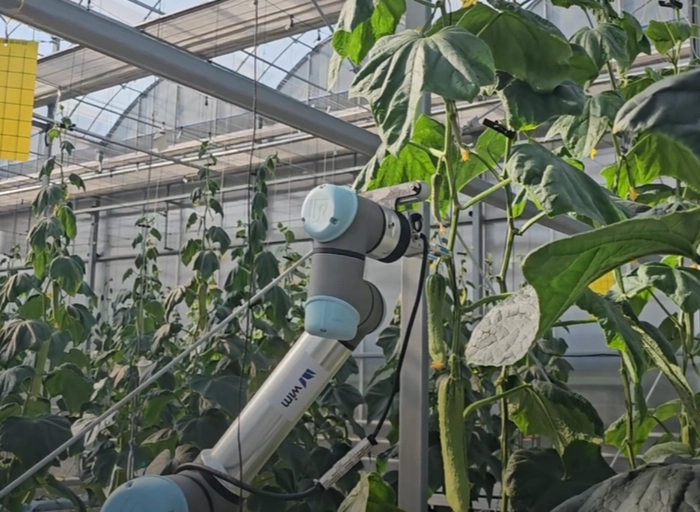
잘 만들어진 로봇의 경로대로 깔끔하게 움직이기 위해서는 모터 제어의 성능이 중요한 역할을 합니다. WIM은 로봇의 경로를 생성하고 로봇이 잘 움직이게 할 수 있도록 모션 플래닝, EtherCAT 통신, 실시간 제어까지 전체 스택을 다룹니다.
이 역할은 아래 4가지 영역을 모두 아우릅니다. 입사 시점에 4개를 다 잘할 필요는 없습니다. 한 영역에 깊이가 있다면 지원 가능하며, 입사 후 나머지 영역으로 자신의 범위를 넓혀가게 됩니다.
• 산업용 로봇팔 모델 기반 실시간 제어·모션 플래닝
• 강화학습·모방학습 기반 Manipulation Policy 개발 및 Sim-to-Real 배포
• ROS2·MoveIt2·EtherCAT 기반 1kHz 실시간 제어 연동
[임베디드·펌웨어]
• 로봇 하위 제어 알고리즘 설계 (토크 계산, 마찰·중력 보상)
• EtherCAT 기반 다축 서보 모터 실시간 제어 시스템 개발
• 로봇 전장 설계 및 현장 트러블슈팅
[시스템 SW·ROS2]
• ROS2 기반 로보틱스 애플리케이션·아키텍처 개발
• 실시간 제어 파이프라인 구현
• Jetson 기반 AI·인식 컴포넌트 통합
[디지털트윈]
• 산업 장비·생산 라인 디지털 트윈 시스템 설계
• Isaac Sim 기반 3D 시뮬레이션 환경 구축
• 가상 모델-실제 장비 동기화 및 물리 기반 시뮬레이션
• 로봇 제어(모델 기반 실시간 제어, PID/상태공간 등 제어공학) 또는 강화학습·모방학습 기반 정책 개발 경험
• C/C++, Python 언어에 대한 기본적인 이해
• ROS2, EtherCAT, Isaac Sim 등 로보틱스 스택 중 하나 이상 사용 경험 또는 학습 의지
• 로봇 시스템에 대한 기본적인 이해
WIM은 AI의 판단을 실제 로봇의 움직임으로 바꾸는 제어 계층을 만듭니다.
로봇에게 무엇을 해야 하는지 가르치는 회사는 많아지고 있습니다. 하지만 AI가 아무리 좋은 판단을 내려도, 그 판단을 관절과 모터가 실행할 수 있는 정밀한 제어 명령으로 바꾸지 못하면 로봇은 원하는 대로 움직일 수 없습니다. WIM은 바로 그 신호를 만듭니다.
VLA가 만든 Action을 Trajectory로, Joint Command로, 1kHz 실시간 제어 신호로 바꿔 실제 모터까지 연결합니다. Kinematics/Dynamics, Motion Planning, State Estimation, Force/Torque Control, EtherCAT, Real-Time Linux, ROS2, Learning-Based Control을 하나의 시스템으로 통합합니다.
우리가 만들고 싶은 것은 특정 로봇 한 대를 움직이는 프로그램이 아니라, AI 시대의 범용 로봇 제어 플랫폼입니다. 범용 AArch64 SoC 한 장 위에서 AI Inference부터 Motion Planning, ROS2, EtherCAT, 1kHz 실시간 저수준 제어, 모터까지 전 계층을 하나의 시스템으로 연결합니다.
WIM은 NVIDIA Inception 멤버이자 Plug and Play·포스텍홀딩스의 포트폴리오 기업으로, 국내외 대기업·로봇 전문기업·연구기관·정부기관과 실제 로봇 프로젝트를 수행하고 있습니다.
WIM 홈페이지 바로가기 https://www.wimcorp.co.kr/
■ 직무 소개
잘 만들어진 로봇의 경로대로 깔끔하게 움직이기 위해서는 모터 제어의 성능이 중요한 역할을 합니다. WIM은 로봇의 경로를 생성하고 로봇이 잘 움직이게 할 수 있도록 모션 플래닝, EtherCAT 통신, 실시간 제어까지 전체 스택을 다룹니다.
이 역할은 아래 4가지 영역을 모두 아우릅니다. 입사 시점에 4개를 다 잘할 필요는 없습니다. 한 영역에 깊이가 있다면 지원 가능하며, 입사 후 나머지 영역으로 자신의 범위를 넓혀가게 됩니다.
주요업무
[실시간 제어 (학습 기반 포함)]• 산업용 로봇팔 모델 기반 실시간 제어·모션 플래닝
• 강화학습·모방학습 기반 Manipulation Policy 개발 및 Sim-to-Real 배포
• ROS2·MoveIt2·EtherCAT 기반 1kHz 실시간 제어 연동
[임베디드·펌웨어]
• 로봇 하위 제어 알고리즘 설계 (토크 계산, 마찰·중력 보상)
• EtherCAT 기반 다축 서보 모터 실시간 제어 시스템 개발
• 로봇 전장 설계 및 현장 트러블슈팅
[시스템 SW·ROS2]
• ROS2 기반 로보틱스 애플리케이션·아키텍처 개발
• 실시간 제어 파이프라인 구현
• Jetson 기반 AI·인식 컴포넌트 통합
[디지털트윈]
• 산업 장비·생산 라인 디지털 트윈 시스템 설계
• Isaac Sim 기반 3D 시뮬레이션 환경 구축
• 가상 모델-실제 장비 동기화 및 물리 기반 시뮬레이션
자격요건
(아래 중 최소 한 영역에서 깊이 있는 경험이 있으면 지원 가능합니다)• 로봇 제어(모델 기반 실시간 제어, PID/상태공간 등 제어공학) 또는 강화학습·모방학습 기반 정책 개발 경험
• C/C++, Python 언어에 대한 기본적인 이해
• ROS2, EtherCAT, Isaac Sim 등 로보틱스 스택 중 하나 이상 사용 경험 또는 학습 의지
• 로봇 시스템에 대한 기본적인 이해
