
포지션 상세
ROAI는 피지컬 AI로 생산의 방식을 혁신합니다.
우리는 '누구나 무엇이든 만들 수 있는 세상'을 꿈꿉니다. 멋진 아이디어가 있어도, 실제로 무언가를 만드는 일은 여전히 어렵습니다. 복잡한 공정 설계, 숙련된 인력의 부족, 막대한 비용과 시간은 제조 현장의 변화를 가로막는 오래된 장벽입니다. 제조 현장에는 이미 많은 로봇이 도입되어 있지만, 로봇이 스스로 작업을 계획하고 실행하지 못하는 한 생산은 여전히 사람의 개입과 판단에 의존할 수밖에 없습니다.
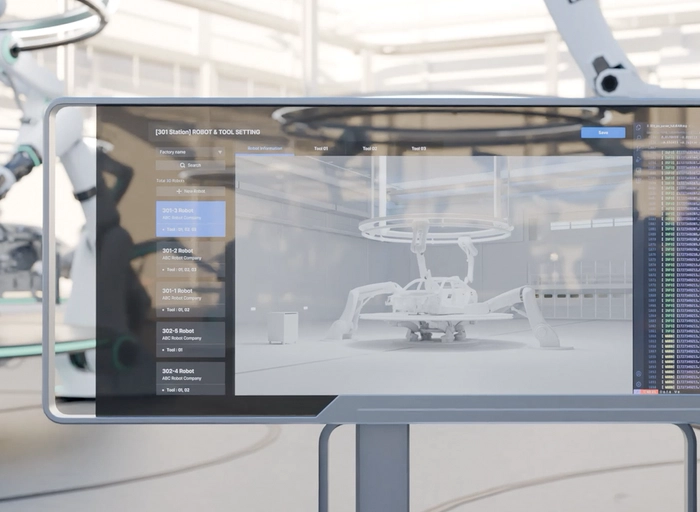
ROAI는 이 한계를 피지컬 AI로 넘어서고 있습니다. 공간과 객체의 관계를 이해하고, 스스로 판단하며, 최적의 작업 계획을 생성하는 공간 지능을 통해 생산 공정을 설계하고 실행하는 방식을 바꾸고 있습니다. ROAI의 AI 로보틱스 플랫폼 Xelo는 세계 최고 수준의 모션 플래닝 기술을 기반으로, 생산 공정을 가상 환경에서 설계·검증하고 실제 로봇 작업으로 연결합니다. 현재 현대자동차, 기아, GM 등 글로벌 제조 기업의 실제 생산 현장에 적용되어 생산성 향상 성과를 만들어가고 있으며, 자동차를 넘어 배터리, 중공업 등 더 넓은 산업 영역으로 적용 범위를 넓혀가고 있습니다.
우리가 만들고 싶은 미래는 명확합니다. 물리적 제약이 창의적인 아이디어를 가로막지 않는 세상. 사람이 반복적인 생산 과정의 부담에서 벗어나, 무엇을 만들지와 어떤 가치를 더할지에 더 집중할 수 있는 세상.
ROAI는 최근 130억 원 규모의 시리즈 A 투자 유치를 완료했으며, 이를 바탕으로 현실 세계의 거대한 문제를 해결할 기술적 완성도를 높이고 더 넓은 시장으로 나아가려 합니다. 의미 있는 문제를 풀어가며 기술로 실질적인 변화를 만들어내는 ROAI의 여정에 함께할 동료를 찾습니다.
[팀 소개]
Field Autonomy Team은 시뮬레이션에서 생성한 로봇의 작업 계획이 실제 제조 현장에서도 정밀하고 안정적으로 수행될 수 있도록, sim2Real gap을 줄이고 로봇의 현장 자율성을 높이는 기술을 개발하는 팀입니다.
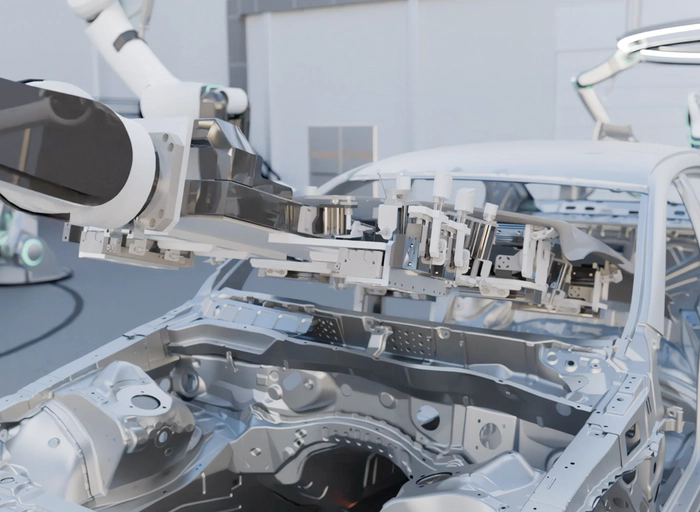
실제 공장과 테스트베드에서 산업용 로봇, 센서, 제어 시스템을 직접 다루며, camera·LiDAR·laser 등의 센서로 작업 환경과 로봇의 상태를 인지하고 이를 기반으로 로봇의 동작을 실시간으로 보정합니다. Perception, calibration, visual servoing, motion control 및 robot integration 기술을 결합해 기존에 작업자가 반복적인 티칭과 미세 조정으로 해결하던 작업을 점진적으로 자동화합니다.
Field Autonomy Team은 digital twin 환경에서 생성한 simulated robot motion을 실제 로봇 시스템으로 연결하고, 현장에서 발생하는 위치 오차와 환경 변화를 감지·보정하는 기술을 개발합니다. 이를 통해 시뮬레이션부터 실제 제조 현장까지 연결되는 자율 생산 시스템을 구현하는 것을 목표로 합니다.
Industrial camera, Mini PC 등을 실제 로봇·설비에 적용하기 위한 bracket, jig, enclosure를 설계하고, 센서 배치·조립성·정비성·cable routing을 고려해 구조를 개선합니다.
⑵ 3D Printing / CNC 기반 Hardware Prototype 개발
CAD 설계를 바탕으로 3D printing과 CNC 가공용 부품을 설계·제작하고, 공차·체결 구조·강성을 검토하며 prototype을 반복적으로 검증·개선합니다.
⑶ Sensor Module의 전원·배선 Interface 설계
DC/AC 전원, Ethernet/USB, Digital I/O, connector와 cable harness를 구성하고, 전원 분배·grounding·배선 안정성을 고려해 module의 hardware interface를 설계합니다.
⑷ 산업용 Robot Controller와 Sensor Module Interface 개발
FANUC·ABB 등 robot controller와 Mini PC·센서를 Digital I/O 및 Ethernet 기반으로 연동하고, trigger·ready·error 등 제어 handshake를 설계·구현·검증합니다.
⑸ 실제 Robot 환경에서 Hardware Integration 및 검증
개발한 module을 산업용 robot과 생산 설비에 통합하고, 간섭·진동·전원·통신 등 hardware issue를 분석하여 설계에 반영하고 system 안정성을 개선합니다.
관련 분야 학위 보유자 또는 이에 준하는 실무 경험과, 기구·전장·센서 interface를 함께 이해하며 hardware system을 설계·통합할 수 있는 분을 찾습니다.
⑵ 3D CAD 기반 기구 설계 및 Prototype 개발 경험
SolidWorks, Onshape, Fusion 360 등을 활용해 bracket, jig, enclosure 등을 설계하고 3D printing 또는 CNC 가공을 통해 prototype을 구현·개선해본 경험을 보유하신 분을 찾습니다.
⑶ 전원·통신·I/O 기반 Hardware Interface 설계 경험
Ethernet/USB, Digital I/O, connector, cable harness 등의 interface를 이해하고, 장비 사양에 맞는 전원·배선·신호 구성을 설계해본 경험이 필요합니다.
⑷ Sensor·PC·Controller 간 System Integration 경험
Camera·sensor, Mini PC/IPC, controller 등 서로 다른 hardware를 하나의 system으로 통합하고, 전원·통신·I/O 관점에서 동작을 검증해본 경험이 필요합니다.
⑸ 요구사항 기반 End-to-End Hardware 개발 역량
기능 및 설치 요구사항을 바탕으로 설계안 수립, 부품 선정, prototype 구현, test, 개선까지 hardware 개발 과정을 주도적으로 수행할 수 있는 분을 찾습니다.
우리는 '누구나 무엇이든 만들 수 있는 세상'을 꿈꿉니다. 멋진 아이디어가 있어도, 실제로 무언가를 만드는 일은 여전히 어렵습니다. 복잡한 공정 설계, 숙련된 인력의 부족, 막대한 비용과 시간은 제조 현장의 변화를 가로막는 오래된 장벽입니다. 제조 현장에는 이미 많은 로봇이 도입되어 있지만, 로봇이 스스로 작업을 계획하고 실행하지 못하는 한 생산은 여전히 사람의 개입과 판단에 의존할 수밖에 없습니다.
ROAI는 이 한계를 피지컬 AI로 넘어서고 있습니다. 공간과 객체의 관계를 이해하고, 스스로 판단하며, 최적의 작업 계획을 생성하는 공간 지능을 통해 생산 공정을 설계하고 실행하는 방식을 바꾸고 있습니다. ROAI의 AI 로보틱스 플랫폼 Xelo는 세계 최고 수준의 모션 플래닝 기술을 기반으로, 생산 공정을 가상 환경에서 설계·검증하고 실제 로봇 작업으로 연결합니다. 현재 현대자동차, 기아, GM 등 글로벌 제조 기업의 실제 생산 현장에 적용되어 생산성 향상 성과를 만들어가고 있으며, 자동차를 넘어 배터리, 중공업 등 더 넓은 산업 영역으로 적용 범위를 넓혀가고 있습니다.
우리가 만들고 싶은 미래는 명확합니다. 물리적 제약이 창의적인 아이디어를 가로막지 않는 세상. 사람이 반복적인 생산 과정의 부담에서 벗어나, 무엇을 만들지와 어떤 가치를 더할지에 더 집중할 수 있는 세상.
ROAI는 최근 130억 원 규모의 시리즈 A 투자 유치를 완료했으며, 이를 바탕으로 현실 세계의 거대한 문제를 해결할 기술적 완성도를 높이고 더 넓은 시장으로 나아가려 합니다. 의미 있는 문제를 풀어가며 기술로 실질적인 변화를 만들어내는 ROAI의 여정에 함께할 동료를 찾습니다.
[팀 소개]
Field Autonomy Team은 시뮬레이션에서 생성한 로봇의 작업 계획이 실제 제조 현장에서도 정밀하고 안정적으로 수행될 수 있도록, sim2Real gap을 줄이고 로봇의 현장 자율성을 높이는 기술을 개발하는 팀입니다.
실제 공장과 테스트베드에서 산업용 로봇, 센서, 제어 시스템을 직접 다루며, camera·LiDAR·laser 등의 센서로 작업 환경과 로봇의 상태를 인지하고 이를 기반으로 로봇의 동작을 실시간으로 보정합니다. Perception, calibration, visual servoing, motion control 및 robot integration 기술을 결합해 기존에 작업자가 반복적인 티칭과 미세 조정으로 해결하던 작업을 점진적으로 자동화합니다.
Field Autonomy Team은 digital twin 환경에서 생성한 simulated robot motion을 실제 로봇 시스템으로 연결하고, 현장에서 발생하는 위치 오차와 환경 변화를 감지·보정하는 기술을 개발합니다. 이를 통해 시뮬레이션부터 실제 제조 현장까지 연결되는 자율 생산 시스템을 구현하는 것을 목표로 합니다.
주요업무
⑴ 카메라·센서 모듈의 기구 설계 및 구조 개발Industrial camera, Mini PC 등을 실제 로봇·설비에 적용하기 위한 bracket, jig, enclosure를 설계하고, 센서 배치·조립성·정비성·cable routing을 고려해 구조를 개선합니다.
⑵ 3D Printing / CNC 기반 Hardware Prototype 개발
CAD 설계를 바탕으로 3D printing과 CNC 가공용 부품을 설계·제작하고, 공차·체결 구조·강성을 검토하며 prototype을 반복적으로 검증·개선합니다.
⑶ Sensor Module의 전원·배선 Interface 설계
DC/AC 전원, Ethernet/USB, Digital I/O, connector와 cable harness를 구성하고, 전원 분배·grounding·배선 안정성을 고려해 module의 hardware interface를 설계합니다.
⑷ 산업용 Robot Controller와 Sensor Module Interface 개발
FANUC·ABB 등 robot controller와 Mini PC·센서를 Digital I/O 및 Ethernet 기반으로 연동하고, trigger·ready·error 등 제어 handshake를 설계·구현·검증합니다.
⑸ 실제 Robot 환경에서 Hardware Integration 및 검증
개발한 module을 산업용 robot과 생산 설비에 통합하고, 간섭·진동·전원·통신 등 hardware issue를 분석하여 설계에 반영하고 system 안정성을 개선합니다.
자격요건
⑴ 기계공학·전기전자공학·메카트로닉스·로보틱스 등 관련 분야 학위 또는 이에 준하는 경험관련 분야 학위 보유자 또는 이에 준하는 실무 경험과, 기구·전장·센서 interface를 함께 이해하며 hardware system을 설계·통합할 수 있는 분을 찾습니다.
⑵ 3D CAD 기반 기구 설계 및 Prototype 개발 경험
SolidWorks, Onshape, Fusion 360 등을 활용해 bracket, jig, enclosure 등을 설계하고 3D printing 또는 CNC 가공을 통해 prototype을 구현·개선해본 경험을 보유하신 분을 찾습니다.
⑶ 전원·통신·I/O 기반 Hardware Interface 설계 경험
Ethernet/USB, Digital I/O, connector, cable harness 등의 interface를 이해하고, 장비 사양에 맞는 전원·배선·신호 구성을 설계해본 경험이 필요합니다.
⑷ Sensor·PC·Controller 간 System Integration 경험
Camera·sensor, Mini PC/IPC, controller 등 서로 다른 hardware를 하나의 system으로 통합하고, 전원·통신·I/O 관점에서 동작을 검증해본 경험이 필요합니다.
⑸ 요구사항 기반 End-to-End Hardware 개발 역량
기능 및 설치 요구사항을 바탕으로 설계안 수립, 부품 선정, prototype 구현, test, 개선까지 hardware 개발 과정을 주도적으로 수행할 수 있는 분을 찾습니다.
