포지션 상세
차세대 Physical AI & 로봇 데이터 생태계를 만들어갈 인재(계약직)를 모십니다.
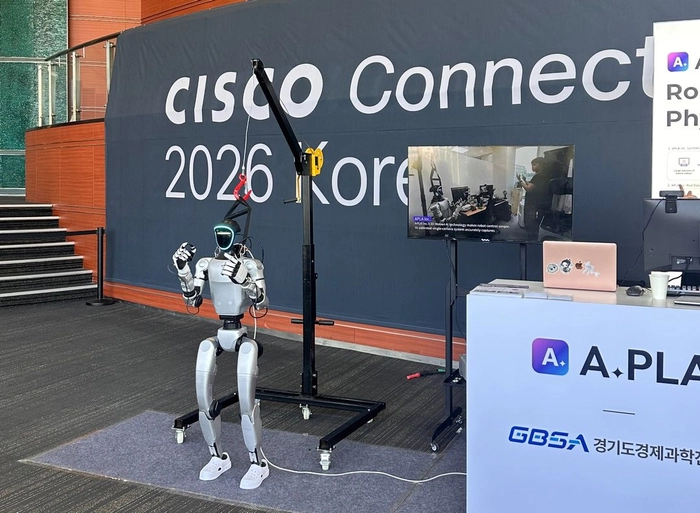
에이플라는 서울대학교 출신 석박사 개발자를 주축으로 설립되어 Physical AI 및 Vision AI, 로봇 학습 데이터를 핵심 축으로 삼아 가파르게 성장하고있는 딥테크 스타트업입니다.
에이플라는 고품질 로봇 데이터 양산 인프라 구축부터 차세대 Embodied AI 선행 연구, 그리고 실제 산업 현장의 로봇 자동화까지 로보틱스의 전 과정을 혁신하고 있습니다.
단순한 이론에 그치지 않고, Real-World 데이터와 실전 로봇 제어를 바탕으로 함께 성장을 이끌어갈 Robotics System Engineer의 많은 지원을 바랍니다.
1) 로봇 매니퓰레이터 시스템 아키텍처 설계 및 제어
- 다자유도(6DoF+) 로봇팔 제어, 궤적 생성(Trajectory Generation) 및 실시간 동작 제어 시스템 구축.
- 이기종 로봇 및 액추에이터 SDK/API 래핑, 드라이버 개발 및 시스템 통합.
2) 로봇 시스템 현장 배포 및 필드 디버깅
- 다양한 산업/자동화 프로젝트의 로봇 동작 시나리오 구현 및 현장 배포·안정화.
- C++/Python 및 ROS 2 기반의 멀티스레드 제어 노드 및 통신 파이프라인 개발.
3) [보조/협업] 센서 및 비전 시스템 연동
- 카메라/3D 센서 및 외란 센서 연동 인터페이스 구축.(가이드 및 기본 아키텍처 제공)
- 비전 기반 피킹 및 좌표계 연동 제어 파이프라인 통합.
(또는 이에 준하는 기술적 깊이와 연구 역량을 보유하신 분)
- 협동로봇/산업용 로봇팔 핸들링 및 Kinematics/Dynamics 제어 기본 이해를 갖추신 분.
- 로봇 운영체제(ROS 2) 기반의 시스템 제어 및 통신 개발에 능숙하신 분.
2) 실제 로봇 하드웨어 트러블슈팅 역량을 보유하신 분
- 소프트웨어 개발을 넘어 실 로봇 하드웨어 연동 시 발생하는 문제의 원인을 조속히 파악하고 해결할 수 있으신 분.
에이플라는 서울대학교 출신 석박사 개발자를 주축으로 설립되어 Physical AI 및 Vision AI, 로봇 학습 데이터를 핵심 축으로 삼아 가파르게 성장하고있는 딥테크 스타트업입니다.
에이플라는 고품질 로봇 데이터 양산 인프라 구축부터 차세대 Embodied AI 선행 연구, 그리고 실제 산업 현장의 로봇 자동화까지 로보틱스의 전 과정을 혁신하고 있습니다.
단순한 이론에 그치지 않고, Real-World 데이터와 실전 로봇 제어를 바탕으로 함께 성장을 이끌어갈 Robotics System Engineer의 많은 지원을 바랍니다.
주요업무
다양한 산업 현장에서 실제로 완벽히 동작하는 로봇 제어 및 시스템을 구축합니다.1) 로봇 매니퓰레이터 시스템 아키텍처 설계 및 제어
- 다자유도(6DoF+) 로봇팔 제어, 궤적 생성(Trajectory Generation) 및 실시간 동작 제어 시스템 구축.
- 이기종 로봇 및 액추에이터 SDK/API 래핑, 드라이버 개발 및 시스템 통합.
2) 로봇 시스템 현장 배포 및 필드 디버깅
- 다양한 산업/자동화 프로젝트의 로봇 동작 시나리오 구현 및 현장 배포·안정화.
- C++/Python 및 ROS 2 기반의 멀티스레드 제어 노드 및 통신 파이프라인 개발.
3) [보조/협업] 센서 및 비전 시스템 연동
- 카메라/3D 센서 및 외란 센서 연동 인터페이스 구축.(가이드 및 기본 아키텍처 제공)
- 비전 기반 피킹 및 좌표계 연동 제어 파이프라인 통합.
자격요건
1) 로봇 매니퓰레이터 제어 및 하드웨어 시스템 통합(SI) 경험을 보유하신 분(또는 이에 준하는 기술적 깊이와 연구 역량을 보유하신 분)
- 협동로봇/산업용 로봇팔 핸들링 및 Kinematics/Dynamics 제어 기본 이해를 갖추신 분.
- 로봇 운영체제(ROS 2) 기반의 시스템 제어 및 통신 개발에 능숙하신 분.
2) 실제 로봇 하드웨어 트러블슈팅 역량을 보유하신 분
- 소프트웨어 개발을 넘어 실 로봇 하드웨어 연동 시 발생하는 문제의 원인을 조속히 파악하고 해결할 수 있으신 분.
