

포지션 상세
우리가 함께 만들고 싶은 변화가 있어요.
Role Mission
Stagehands는 로보틱스 기술과 디자인을 결합해 새로운 공간을 구현하는 디자인·엔지니어링 브랜드입니다.
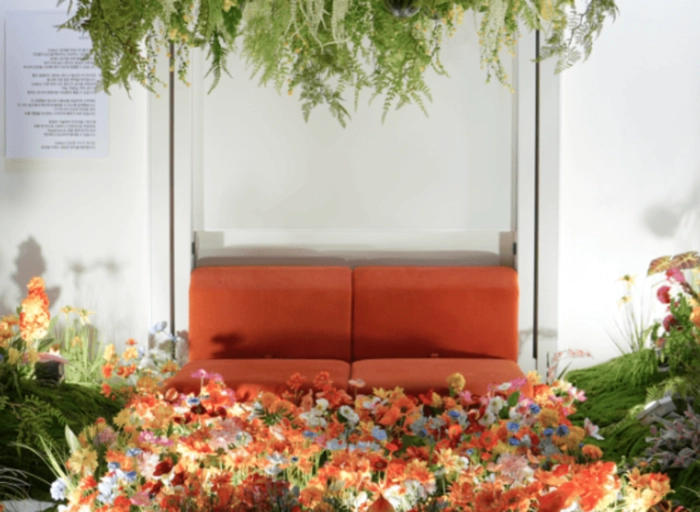
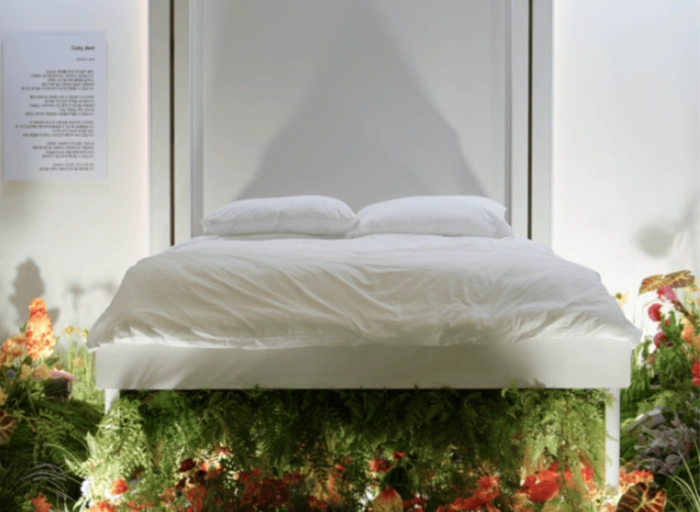
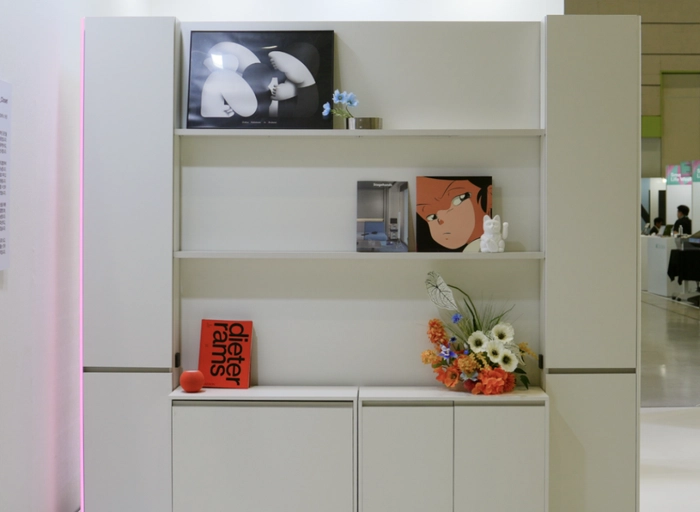
자체 개발한 로보틱스 기술을 기반으로 공간에 움직임을 구현하고, 기존 가구의 형태와 기능을 넘어 새로운 공간 경험을 만들어갑니다. 대표 제품인 Ceily(수직 이동형 침대)와 Wally(수평 이동형 시스템)는 움직임을 통해 하나의 공간 안에 새로운 기능과 가능성을 더하는 제품입니다.
우리는 완성형 제품을 직접 개발하고 공급하는 것뿐 아니라, 파트너와 함께 새로운 제품과 공간을 설계하고 구현하는 B2B 엔지니어링 사업까지 확장하고 있습니다.
제품 디자인부터 구동 구조, 하드웨어·소프트웨어, 제어 기술까지. 디자인과 엔지니어링을 연결해 기존에 없던 제품과 공간을 실제로 구현하는 것이 Stagehands가 하는 일입니다. 자체 로보틱스 기술을 기반으로 제품을 상용화하고, 다양한 건설·주거 프로젝트와 기술 개발을 통해 사업의 가능성을 확장해왔습니다.
• 국내 최초로 AIoT 로보틱스 가구를 상용화한 팀
• 매쉬업벤처스·GS건설·코맥스 등 주요 VC 투자 유치
• 포스코건설, GS건설, 롯데건설, 현대건설 등 주요 건설사 납품 및 협약 체결
• 누적 정부지원금 50억 원 이상의 기술 과제 수행
• 국토부장관상, 국토연구원장상, 과기부장관상 등 다수의 수상
• 26년 160억 이상의 구매의향, 30억 이상의 구매확약 확보
이 외에도 다수의 유의미한 성과와 함께 고속 성장 중입니다.
하지만 공장도 산업 현장도 아닌, 사람이 살아가는 가장 보수적인 공간인 '집'에서 수백 kg의 구조물을 움직이는 일은 쉽지 않습니다. 사람의 일상 한가운데서 거대한 구조물이 상황을 판단하고 움직이는 시스템을 만드는 일은 타협 없는 엔지니어링을 요구합니다.
• 비정형 환경 대응 : 다양한 삶의 방식만큼 다양한 사용자 시나리오와 예외 상황을 다루는 상태 머신과 동작 시나리오
• 실시간 안전 감지 : LiDAR 등 센서 데이터로 사람·반려동물·장애물을 감지하고 즉시 동작을 멈추는 안전 설계
• 고가용성 고신뢰성 시스템 : 통신 장애나 센서 오류가 생겨도 안전하게 멈추고 복구하는 견고한 시스템
• 확장 가능한 아키텍처 : 자체 제품은 물론 파트너와의 B2B 프로젝트까지 담아낼 수 있는 소프트웨어 구조
함께 만들 제품
• Stagehands는 침대와 옷장이 움직이며 공간의 쓰임을 바꾸는 로보틱스 주거 시스템을 만듭니다.
• 센서와 제어 장치를 연결하고, 제품이 상황에 맞게 움직이도록 ROS2 기반 소프트웨어를 개발할 엔지니어를 찾습니다.
• 실제 주거 환경에서 사용할 로봇의 동작과 안정성을 함께 개선합니다.
Linux·라즈베리파이 환경에서 ROS2 기반 소프트웨어를 개발하고, 센서 데이터 처리, 장애물 감지, 상태 전환, 동작 중단 및 복구 시나리오까지 제품 전체의 동작을 설계합니다. 시스템 소프트웨어 아키텍처와 최종 코드 결정, 안전 설계를 책임지며, 펌웨어·기구·전장 담당자와 함께 실제 제품에서 동작을 검증합니다. 학력이나 전공보다 직접 구현한 경험과 문제를 해결해 온 과정을 중요하게 보며, ROS1 경험자도 지원할 수 있습니다.
혁신적인 제품을 실제 세상에 구현하는 과정을 즐기는 분이라면, 이 여정이 곧 가장 빠른 성장의 무대가 될 것입니다.
회사소개서 : https://drive.google.com/file/d/1b-lxJ5DKvuJOFGJpg05qFhhEWSgS_raJ/view?usp=sharing
기업성장 스토리 영상 : https://youtu.be/NAEvjIlxd_g?si=nMuf4l_vxhAD35ES
Key Responsibilities
• Linux·라즈베리파이 환경의 ROS2 소프트웨어 개발 및 유지보수
• 시스템 전체의 소프트웨어 아키텍처 설계 및 최종 코드 리뷰, 의사 결정
• 센서·제어 장치를 연결하는 노드와 인터페이스 개발
• LiDAR 등 센서 데이터를 활용한 장애물 감지 기능 개발
• 제품의 동작 순서와 상태 전환을 관리하는 상태 머신 구현
• MCU의 상태·오류 정보를 활용한 동작 중단 및 복구 시나리오 구현
• 로그 수집, 실물 통합 테스트 및 동작 오류 분석
협업 방식
• ROS 담당자는 센서 데이터 처리와 제품 전체의 동작 시나리오에 집중하며, 소프트웨어의 최종적인 코드 결정 및 안전 설계를 책임집니다.
• 펌웨어 담당자와 명령·상태 인터페이스를 함께 정의하고, 기구·전장 담당자와 실제 제품에서 동작을 검증합니다.
Requirements
• 로봇 소프트웨어 개발 경력 3년 이상 또는 이에 준하는 프로젝트 리딩 경험
• ROS 또는 ROS2로 노드 간 통신과 장치 연동을 구현한 경험
• C++ 또는 Python으로 소프트웨어를 개발할 수 있는 분
• Linux 환경에서 개발하고 로그를 활용해 문제를 분석할 수 있는 분
• Git을 활용한 코드 관리 및 협업이 가능한 분
※ ROS1 경험자도 지원할 수 있으며, 실제 업무는 ROS2를 중심으로 진행합니다. 학력·전공보다 직접 구현한 경험과 문제 해결 과정을 중요하게 봅니다.
Role Mission
Stagehands는 로보틱스 기술과 디자인을 결합해 새로운 공간을 구현하는 디자인·엔지니어링 브랜드입니다.
자체 개발한 로보틱스 기술을 기반으로 공간에 움직임을 구현하고, 기존 가구의 형태와 기능을 넘어 새로운 공간 경험을 만들어갑니다. 대표 제품인 Ceily(수직 이동형 침대)와 Wally(수평 이동형 시스템)는 움직임을 통해 하나의 공간 안에 새로운 기능과 가능성을 더하는 제품입니다.
우리는 완성형 제품을 직접 개발하고 공급하는 것뿐 아니라, 파트너와 함께 새로운 제품과 공간을 설계하고 구현하는 B2B 엔지니어링 사업까지 확장하고 있습니다.
제품 디자인부터 구동 구조, 하드웨어·소프트웨어, 제어 기술까지. 디자인과 엔지니어링을 연결해 기존에 없던 제품과 공간을 실제로 구현하는 것이 Stagehands가 하는 일입니다. 자체 로보틱스 기술을 기반으로 제품을 상용화하고, 다양한 건설·주거 프로젝트와 기술 개발을 통해 사업의 가능성을 확장해왔습니다.
• 국내 최초로 AIoT 로보틱스 가구를 상용화한 팀
• 매쉬업벤처스·GS건설·코맥스 등 주요 VC 투자 유치
• 포스코건설, GS건설, 롯데건설, 현대건설 등 주요 건설사 납품 및 협약 체결
• 누적 정부지원금 50억 원 이상의 기술 과제 수행
• 국토부장관상, 국토연구원장상, 과기부장관상 등 다수의 수상
• 26년 160억 이상의 구매의향, 30억 이상의 구매확약 확보
이 외에도 다수의 유의미한 성과와 함께 고속 성장 중입니다.
하지만 공장도 산업 현장도 아닌, 사람이 살아가는 가장 보수적인 공간인 '집'에서 수백 kg의 구조물을 움직이는 일은 쉽지 않습니다. 사람의 일상 한가운데서 거대한 구조물이 상황을 판단하고 움직이는 시스템을 만드는 일은 타협 없는 엔지니어링을 요구합니다.
• 비정형 환경 대응 : 다양한 삶의 방식만큼 다양한 사용자 시나리오와 예외 상황을 다루는 상태 머신과 동작 시나리오
• 실시간 안전 감지 : LiDAR 등 센서 데이터로 사람·반려동물·장애물을 감지하고 즉시 동작을 멈추는 안전 설계
• 고가용성 고신뢰성 시스템 : 통신 장애나 센서 오류가 생겨도 안전하게 멈추고 복구하는 견고한 시스템
• 확장 가능한 아키텍처 : 자체 제품은 물론 파트너와의 B2B 프로젝트까지 담아낼 수 있는 소프트웨어 구조
함께 만들 제품
• Stagehands는 침대와 옷장이 움직이며 공간의 쓰임을 바꾸는 로보틱스 주거 시스템을 만듭니다.
• 센서와 제어 장치를 연결하고, 제품이 상황에 맞게 움직이도록 ROS2 기반 소프트웨어를 개발할 엔지니어를 찾습니다.
• 실제 주거 환경에서 사용할 로봇의 동작과 안정성을 함께 개선합니다.
Linux·라즈베리파이 환경에서 ROS2 기반 소프트웨어를 개발하고, 센서 데이터 처리, 장애물 감지, 상태 전환, 동작 중단 및 복구 시나리오까지 제품 전체의 동작을 설계합니다. 시스템 소프트웨어 아키텍처와 최종 코드 결정, 안전 설계를 책임지며, 펌웨어·기구·전장 담당자와 함께 실제 제품에서 동작을 검증합니다. 학력이나 전공보다 직접 구현한 경험과 문제를 해결해 온 과정을 중요하게 보며, ROS1 경험자도 지원할 수 있습니다.
혁신적인 제품을 실제 세상에 구현하는 과정을 즐기는 분이라면, 이 여정이 곧 가장 빠른 성장의 무대가 될 것입니다.
회사소개서 : https://drive.google.com/file/d/1b-lxJ5DKvuJOFGJpg05qFhhEWSgS_raJ/view?usp=sharing
기업성장 스토리 영상 : https://youtu.be/NAEvjIlxd_g?si=nMuf4l_vxhAD35ES
주요업무
이런 일을 맡게 될거에요.Key Responsibilities
• Linux·라즈베리파이 환경의 ROS2 소프트웨어 개발 및 유지보수
• 시스템 전체의 소프트웨어 아키텍처 설계 및 최종 코드 리뷰, 의사 결정
• 센서·제어 장치를 연결하는 노드와 인터페이스 개발
• LiDAR 등 센서 데이터를 활용한 장애물 감지 기능 개발
• 제품의 동작 순서와 상태 전환을 관리하는 상태 머신 구현
• MCU의 상태·오류 정보를 활용한 동작 중단 및 복구 시나리오 구현
• 로그 수집, 실물 통합 테스트 및 동작 오류 분석
협업 방식
• ROS 담당자는 센서 데이터 처리와 제품 전체의 동작 시나리오에 집중하며, 소프트웨어의 최종적인 코드 결정 및 안전 설계를 책임집니다.
• 펌웨어 담당자와 명령·상태 인터페이스를 함께 정의하고, 기구·전장 담당자와 실제 제품에서 동작을 검증합니다.
자격요건
이 능력과 경험은 꼭 필요해요.Requirements
• 로봇 소프트웨어 개발 경력 3년 이상 또는 이에 준하는 프로젝트 리딩 경험
• ROS 또는 ROS2로 노드 간 통신과 장치 연동을 구현한 경험
• C++ 또는 Python으로 소프트웨어를 개발할 수 있는 분
• Linux 환경에서 개발하고 로그를 활용해 문제를 분석할 수 있는 분
• Git을 활용한 코드 관리 및 협업이 가능한 분
※ ROS1 경험자도 지원할 수 있으며, 실제 업무는 ROS2를 중심으로 진행합니다. 학력·전공보다 직접 구현한 경험과 문제 해결 과정을 중요하게 봅니다.
