
포지션 상세
ROAI는 피지컬 AI로 생산의 방식을 혁신합니다.
우리는 '누구나 무엇이든 만들 수 있는 세상'을 꿈꿉니다. 멋진 아이디어가 있어도, 실제로 무언가를 만드는 일은 여전히 어렵습니다. 복잡한 공정 설계, 숙련된 인력의 부족, 막대한 비용과 시간은 제조 현장의 변화를 가로막는 오래된 장벽입니다. 제조 현장에는 이미 많은 로봇이 도입되어 있지만, 로봇이 스스로 작업을 계획하고 실행하지 못하는 한 생산은 여전히 사람의 개입과 판단에 의존할 수밖에 없습니다.
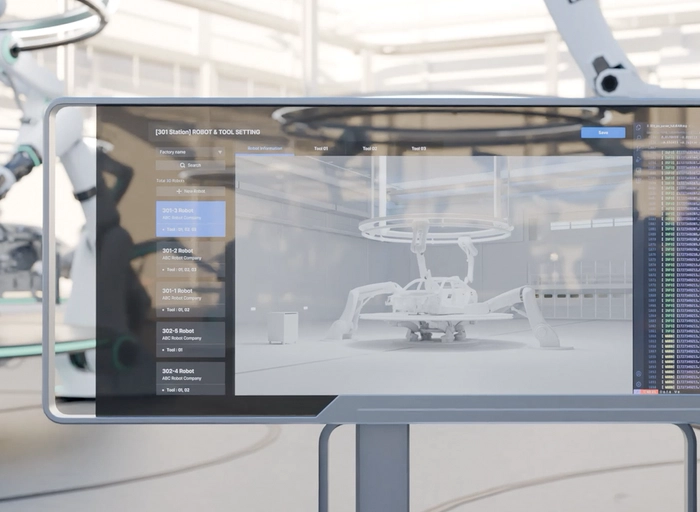
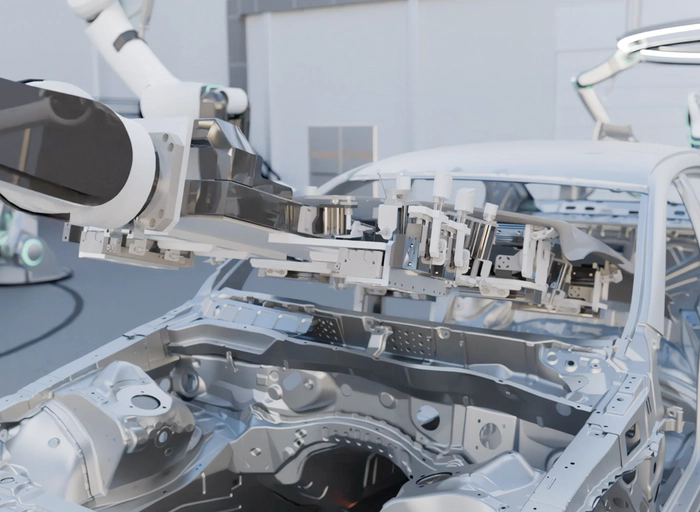
ROAI는 이 한계를 피지컬 AI로 넘어서고 있습니다. 공간과 객체의 관계를 이해하고, 스스로 판단하며, 최적의 작업 계획을 생성하는 공간 지능을 통해 생산 공정을 설계하고 실행하는 방식을 바꾸고 있습니다. ROAI의 AI 로보틱스 플랫폼 Xelo는 세계 최고 수준의 모션 플래닝 기술을 기반으로, 생산 공정을 가상 환경에서 설계·검증하고 실제 로봇 작업으로 연결합니다. 현재 현대자동차, 기아, GM 등 글로벌 제조 기업의 실제 생산 현장에 적용되어 생산성 향상 성과를 만들어가고 있으며, 자동차를 넘어 배터리, 중공업 등 더 넓은 산업 영역으로 적용 범위를 넓혀가고 있습니다.
우리가 만들고 싶은 미래는 명확합니다. 물리적 제약이 창의적인 아이디어를 가로막지 않는 세상. 사람이 반복적인 생산 과정의 부담에서 벗어나, 무엇을 만들지와 어떤 가치를 더할지에 더 집중할 수 있는 세상.
ROAI는 최근 130억 원 규모의 시리즈 A 투자 유치를 완료했으며, 이를 바탕으로 현실 세계의 거대한 문제를 해결할 기술적 완성도를 높이고 더 넓은 시장으로 나아가려 합니다. 의미 있는 문제를 풀어가며 기술로 실질적인 변화를 만들어내는 ROAI의 여정에 함께할 동료를 찾습니다.
[팀 소개]
Field Autonomy Team은 시뮬레이션에서 생성한 로봇의 작업 계획이 실제 제조 현장에서도 정밀하고 안정적으로 수행될 수 있도록, sim2Real gap을 줄이고 로봇의 현장 자율성을 높이는 기술을 개발하는 팀입니다.
실제 공장과 테스트베드에서 산업용 로봇, 센서, 제어 시스템을 직접 다루며, camera·LiDAR·laser 등의 센서로 작업 환경과 로봇의 상태를 인지하고 이를 기반으로 로봇의 동작을 실시간으로 보정합니다. Perception, calibration, visual servoing, motion control 및 robot integration 기술을 결합해 기존에 작업자가 반복적인 티칭과 미세 조정으로 해결하던 작업을 점진적으로 자동화합니다.
Field Autonomy Team은 digital twin 환경에서 생성한 simulated robot motion을 실제 로봇 시스템으로 연결하고, 현장에서 발생하는 위치 오차와 환경 변화를 감지·보정하는 기술을 개발합니다. 이를 통해 시뮬레이션부터 실제 제조 현장까지 연결되는 자율 생산 시스템을 구현하는 것을 목표로 합니다.
Multi-view camera 및 vision sensor로부터 실제 제조 환경의 geometry를 복원하고, point cloud / mesh 등 3D representation을 생성·정합하는 reconstruction pipeline을 개발합니다.
⑵ Simulation–Real 환경 간 3D Scene 비교 및 변화 감지 기술 개발
Simulation에서 정의된 reference scene과 실제 현장에서 reconstruction한 3D scene을 정합·비교하여, 기존 환경에 없던 물체나 geometry 변화 등을 자동으로 탐지하는 알고리즘을 개발합니다.
⑶ 3D Object Detection / Segmentation / Geometric Reasoning 모델 개발
변화가 감지된 영역에 대해 object detection·segmentation·classification 등을 수행하고, 객체의 종류, 위치, 크기 및 3D geometry를 추정하여 robot planning에 활용 가능한 scene information으로 변환합니다.
⑷ Multi-view Geometry 기반 Vision / Perception pipeline 개발
Camera calibration, camera pose estimation, multi-view geometry, point cloud registration 등의 geometric vision 기술과 learning-based vision model을 결합하여 실제 산업 환경에서 동작 가능한 perception pipeline을 개발합니다.
⑸ 3D Vision 모델 학습 및 실제 제조 환경 적용
실제 현장 및 simulation에서 획득한 image / depth / point cloud 데이터를 활용해 vision model을 학습·평가하고, domain gap, occlusion, sensor noise 등 실제 환경의 문제를 분석하여 제품 수준의 robustness를 확보합니다.
관련 분야 학위 보유자 또는 이에 준하는 실무 경험과, 문제해결을 위한 알고리즘 개발 역량을 갖춘 분을 찾습니다.
⑵ Computer Vision / 3D Vision 분야 산업 실무 경험
Computer Vision, 3D Vision, Robotics Perception 등 관련 분야에서 산업체 실무 경험을 보유하신 분을 찾습니다. 학위 직후의 연구 경험만이 아닌, 실제 제품 또는 현장 문제를 해결해본 경험을 중요하게 봅니다.
⑶ Learning-based Computer Vision 모델 개발 경험
Detection, segmentation, feature matching, depth estimation, 3D perception 등 vision model을 직접 학습·평가하고 실제 문제에 적용해본 경험을 보유하신 분을 찾습니다.
⑷ Multiple View Geometry 및 Camera Geometry에 대한 탄탄한 이해
Camera model, intrinsic/extrinsic calibration, epipolar geometry, triangulation, PnP, bundle adjustment 등 multiple-view geometry의 핵심 개념을 이해하고 실제 문제에 적용할 수 있는 분을 찾습니다.
⑸ Python 및 협업 기반 소프트웨어 개발 역량
Python 을 활용한 algorithm / pipeline 개발 경험과 Git 기반 version control, code review, Jira 등 협업 환경에서의 소프트웨어 개발 경험을 보유하신 분을 찾습니다.
우리는 '누구나 무엇이든 만들 수 있는 세상'을 꿈꿉니다. 멋진 아이디어가 있어도, 실제로 무언가를 만드는 일은 여전히 어렵습니다. 복잡한 공정 설계, 숙련된 인력의 부족, 막대한 비용과 시간은 제조 현장의 변화를 가로막는 오래된 장벽입니다. 제조 현장에는 이미 많은 로봇이 도입되어 있지만, 로봇이 스스로 작업을 계획하고 실행하지 못하는 한 생산은 여전히 사람의 개입과 판단에 의존할 수밖에 없습니다.
ROAI는 이 한계를 피지컬 AI로 넘어서고 있습니다. 공간과 객체의 관계를 이해하고, 스스로 판단하며, 최적의 작업 계획을 생성하는 공간 지능을 통해 생산 공정을 설계하고 실행하는 방식을 바꾸고 있습니다. ROAI의 AI 로보틱스 플랫폼 Xelo는 세계 최고 수준의 모션 플래닝 기술을 기반으로, 생산 공정을 가상 환경에서 설계·검증하고 실제 로봇 작업으로 연결합니다. 현재 현대자동차, 기아, GM 등 글로벌 제조 기업의 실제 생산 현장에 적용되어 생산성 향상 성과를 만들어가고 있으며, 자동차를 넘어 배터리, 중공업 등 더 넓은 산업 영역으로 적용 범위를 넓혀가고 있습니다.
우리가 만들고 싶은 미래는 명확합니다. 물리적 제약이 창의적인 아이디어를 가로막지 않는 세상. 사람이 반복적인 생산 과정의 부담에서 벗어나, 무엇을 만들지와 어떤 가치를 더할지에 더 집중할 수 있는 세상.
ROAI는 최근 130억 원 규모의 시리즈 A 투자 유치를 완료했으며, 이를 바탕으로 현실 세계의 거대한 문제를 해결할 기술적 완성도를 높이고 더 넓은 시장으로 나아가려 합니다. 의미 있는 문제를 풀어가며 기술로 실질적인 변화를 만들어내는 ROAI의 여정에 함께할 동료를 찾습니다.
[팀 소개]
Field Autonomy Team은 시뮬레이션에서 생성한 로봇의 작업 계획이 실제 제조 현장에서도 정밀하고 안정적으로 수행될 수 있도록, sim2Real gap을 줄이고 로봇의 현장 자율성을 높이는 기술을 개발하는 팀입니다.
실제 공장과 테스트베드에서 산업용 로봇, 센서, 제어 시스템을 직접 다루며, camera·LiDAR·laser 등의 센서로 작업 환경과 로봇의 상태를 인지하고 이를 기반으로 로봇의 동작을 실시간으로 보정합니다. Perception, calibration, visual servoing, motion control 및 robot integration 기술을 결합해 기존에 작업자가 반복적인 티칭과 미세 조정으로 해결하던 작업을 점진적으로 자동화합니다.
Field Autonomy Team은 digital twin 환경에서 생성한 simulated robot motion을 실제 로봇 시스템으로 연결하고, 현장에서 발생하는 위치 오차와 환경 변화를 감지·보정하는 기술을 개발합니다. 이를 통해 시뮬레이션부터 실제 제조 현장까지 연결되는 자율 생산 시스템을 구현하는 것을 목표로 합니다.
주요업무
⑴ Real-world 3D Reconstruction 및 Scene Understanding 알고리즘 개발Multi-view camera 및 vision sensor로부터 실제 제조 환경의 geometry를 복원하고, point cloud / mesh 등 3D representation을 생성·정합하는 reconstruction pipeline을 개발합니다.
⑵ Simulation–Real 환경 간 3D Scene 비교 및 변화 감지 기술 개발
Simulation에서 정의된 reference scene과 실제 현장에서 reconstruction한 3D scene을 정합·비교하여, 기존 환경에 없던 물체나 geometry 변화 등을 자동으로 탐지하는 알고리즘을 개발합니다.
⑶ 3D Object Detection / Segmentation / Geometric Reasoning 모델 개발
변화가 감지된 영역에 대해 object detection·segmentation·classification 등을 수행하고, 객체의 종류, 위치, 크기 및 3D geometry를 추정하여 robot planning에 활용 가능한 scene information으로 변환합니다.
⑷ Multi-view Geometry 기반 Vision / Perception pipeline 개발
Camera calibration, camera pose estimation, multi-view geometry, point cloud registration 등의 geometric vision 기술과 learning-based vision model을 결합하여 실제 산업 환경에서 동작 가능한 perception pipeline을 개발합니다.
⑸ 3D Vision 모델 학습 및 실제 제조 환경 적용
실제 현장 및 simulation에서 획득한 image / depth / point cloud 데이터를 활용해 vision model을 학습·평가하고, domain gap, occlusion, sensor noise 등 실제 환경의 문제를 분석하여 제품 수준의 robustness를 확보합니다.
자격요건
⑴ 컴퓨터공학·기계공학·로보틱스·전기전자공학·그래픽스 등 관련 분야 학위 또는 이에 준하는 경험관련 분야 학위 보유자 또는 이에 준하는 실무 경험과, 문제해결을 위한 알고리즘 개발 역량을 갖춘 분을 찾습니다.
⑵ Computer Vision / 3D Vision 분야 산업 실무 경험
Computer Vision, 3D Vision, Robotics Perception 등 관련 분야에서 산업체 실무 경험을 보유하신 분을 찾습니다. 학위 직후의 연구 경험만이 아닌, 실제 제품 또는 현장 문제를 해결해본 경험을 중요하게 봅니다.
⑶ Learning-based Computer Vision 모델 개발 경험
Detection, segmentation, feature matching, depth estimation, 3D perception 등 vision model을 직접 학습·평가하고 실제 문제에 적용해본 경험을 보유하신 분을 찾습니다.
⑷ Multiple View Geometry 및 Camera Geometry에 대한 탄탄한 이해
Camera model, intrinsic/extrinsic calibration, epipolar geometry, triangulation, PnP, bundle adjustment 등 multiple-view geometry의 핵심 개념을 이해하고 실제 문제에 적용할 수 있는 분을 찾습니다.
⑸ Python 및 협업 기반 소프트웨어 개발 역량
Python 을 활용한 algorithm / pipeline 개발 경험과 Git 기반 version control, code review, Jira 등 협업 환경에서의 소프트웨어 개발 경험을 보유하신 분을 찾습니다.
