

포지션 상세
Autonomous Navigation · ROS/ROS2 · Industrial Robotics
[포지션 상세]
실험실을 넘어, 실제 산업현장에서 24시간 자율적으로 움직이는 로봇을 개발합니다.
LOAS(로아스)는 독자적인 3D Sound AI 기술과 Physical AI 기반의 자율운영 솔루션을 통해 산업현장의 설비진단 및 안전관리 방식을 혁신하는 딥테크 기업입니다.
로아스는 산업용 AI 설비진단 로봇 Tfoi와 3D 디지털트윈 기반 통합 자율운영 플랫폼 ARQOS를 통해 산업현장의 반복적인 설비점검을 AI와 로봇 기반의 무인 자율운영으로 전환하고 있습니다.
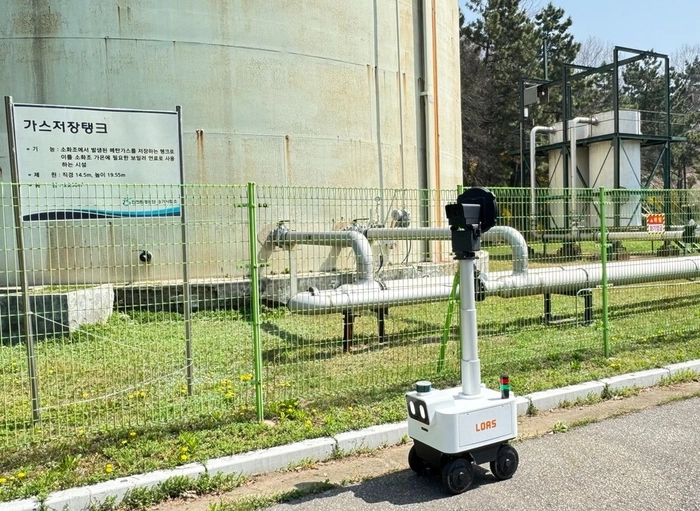
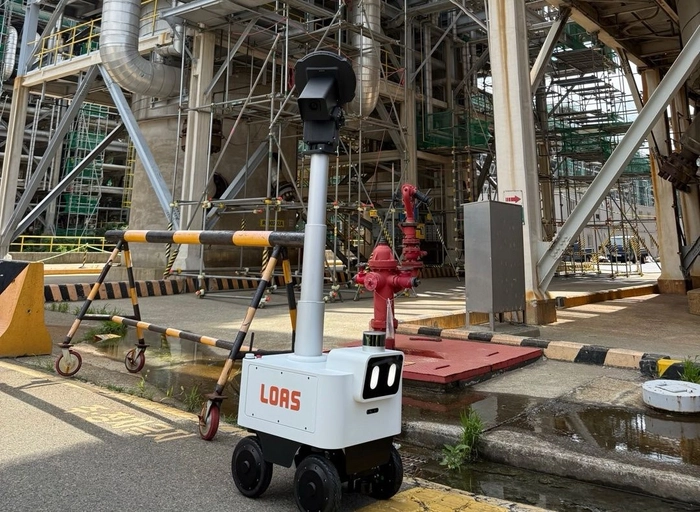
현재 Tfoi는 국내 주요 대기업 및 산업 플랜트 현장에 상용화되어 실제 산업설비의 상태를 진단하고 있으며, LOAS는 이를 기반으로 차세대 자율주행 기술과 로봇 플랫폼을 고도화하고 있습니다.
Foundry Office의 로보틱스파트는 산업현장에서 운영되는 자율주행 로봇의 주행 소프트웨어를 개발하고, 다양한 환경에서도 안정적으로 임무를 수행할 수 있도록 로봇의 자율주행 성능과 운영 신뢰성을 높이는 조직입니다.
이번 포지션은 단순히 로봇의 자율주행 기능을 구현하는 것을 넘어, 실제 산업환경에서 발생하는 다양한 문제를 해결하고 상용 로봇의 주행 성능을 지속적으로 개선하는 역할을 수행합니다.
또한 기존 ROS 기반 자율주행 시스템의 고도화와 ROS2 기반 차세대 아키텍처 전환, 향후 독자적인 자율주행 기술 개발에도 함께 참여할 수 있습니다.
연구개발에서 끝나는 로봇이 아니라, 고객의 산업현장에서 실제로 운영되는 로봇을 만들고 싶은 엔지니어를 기다립니다.
-산업용 자율주행 로봇 Tfoi의 주행 소프트웨어 개발 및 고도화
-ROS/ROS2 기반 자율주행 시스템 개발 및 최적화
-경로 계획(Path Planning), 경로 추종(Path Following) 및 주행 제어 알고리즘 개발
-장애물 인식 및 회피, 주행 안정성 개선
-자율주행 시스템의 성능 분석 및 소프트웨어 개선
2. SLAM 및 Navigation 기술 개발
-LiDAR 및 로봇 센서 기반 Localization, Mapping 기술 개발
-SLAM 기반 지도 생성 및 위치 추정 성능 개선
-복잡한 산업환경에 대응하는 Navigation 알고리즘 개발 및 최적화
-동적 장애물 및 주행환경 변화에 따른 자율주행 안정성 확보
-주행환경 및 로봇 특성에 따른 알고리즘 파라미터 최적화
3. 상용 로봇의 주행 성능 및 운영 안정성 고도화
-실제 산업현장에서 발생하는 주행 문제 분석 및 개선
-로봇 주행 로그 및 센서 데이터를 활용한 원인 분석과 디버깅
-장시간 무인운영을 위한 자율주행 소프트웨어의 안정성 및 신뢰성 개선
-주행 실패, 위치 추정 오류, 장애물 대응 등 예외 상황 처리 로직 개발
-QA 및 현장 엔지니어와 협업하여 제품의 주행 품질과 완성도 향상
4. 차세대 자율주행 기술 및 로봇 플랫폼 개발
-ROS2 기반 차세대 자율주행 시스템 전환 및 아키텍처 개선
-다양한 산업환경에 대응하기 위한 자율주행 기술 연구개발
-로봇의 자율 복귀, 장애 상황 복구 및 무인운영 기능 고도화
-차세대 로봇 플랫폼을 위한 자율주행 소프트웨어 구조 설계 및 개발
-향후 독자적인 로봇 자율주행 기술 확보를 위한 핵심 기술 개발
-C++ 또는 Python 기반의 소프트웨어 개발 역량을 보유하신 분
• ROS 또는 ROS2를 활용한 로봇 소프트웨어 개발 경험이 있으신 분
• SLAM, Localization, Navigation, Path Planning, Motion Control 중 하나 이상의 분야에서 실무 개발 경험이 있으신 분
• Linux(Ubuntu) 환경에서 개발 및 디버깅이 가능하신 분
• LiDAR, IMU, Odometry 등 로봇 센서 데이터에 대한 기본적인 이해를 갖추신 분
• 실제 로봇을 대상으로 주행 테스트, 문제 분석 및 성능 개선을 수행해 본 경험이 있으신 분
• 유관 개발조직 및 QA 담당자와 원활하게 협업할 수 있으신 분
[포지션 상세]
실험실을 넘어, 실제 산업현장에서 24시간 자율적으로 움직이는 로봇을 개발합니다.
LOAS(로아스)는 독자적인 3D Sound AI 기술과 Physical AI 기반의 자율운영 솔루션을 통해 산업현장의 설비진단 및 안전관리 방식을 혁신하는 딥테크 기업입니다.
로아스는 산업용 AI 설비진단 로봇 Tfoi와 3D 디지털트윈 기반 통합 자율운영 플랫폼 ARQOS를 통해 산업현장의 반복적인 설비점검을 AI와 로봇 기반의 무인 자율운영으로 전환하고 있습니다.
현재 Tfoi는 국내 주요 대기업 및 산업 플랜트 현장에 상용화되어 실제 산업설비의 상태를 진단하고 있으며, LOAS는 이를 기반으로 차세대 자율주행 기술과 로봇 플랫폼을 고도화하고 있습니다.
Foundry Office의 로보틱스파트는 산업현장에서 운영되는 자율주행 로봇의 주행 소프트웨어를 개발하고, 다양한 환경에서도 안정적으로 임무를 수행할 수 있도록 로봇의 자율주행 성능과 운영 신뢰성을 높이는 조직입니다.
이번 포지션은 단순히 로봇의 자율주행 기능을 구현하는 것을 넘어, 실제 산업환경에서 발생하는 다양한 문제를 해결하고 상용 로봇의 주행 성능을 지속적으로 개선하는 역할을 수행합니다.
또한 기존 ROS 기반 자율주행 시스템의 고도화와 ROS2 기반 차세대 아키텍처 전환, 향후 독자적인 자율주행 기술 개발에도 함께 참여할 수 있습니다.
연구개발에서 끝나는 로봇이 아니라, 고객의 산업현장에서 실제로 운영되는 로봇을 만들고 싶은 엔지니어를 기다립니다.
주요업무
1. 산업용 자율주행 로봇 소프트웨어 개발-산업용 자율주행 로봇 Tfoi의 주행 소프트웨어 개발 및 고도화
-ROS/ROS2 기반 자율주행 시스템 개발 및 최적화
-경로 계획(Path Planning), 경로 추종(Path Following) 및 주행 제어 알고리즘 개발
-장애물 인식 및 회피, 주행 안정성 개선
-자율주행 시스템의 성능 분석 및 소프트웨어 개선
2. SLAM 및 Navigation 기술 개발
-LiDAR 및 로봇 센서 기반 Localization, Mapping 기술 개발
-SLAM 기반 지도 생성 및 위치 추정 성능 개선
-복잡한 산업환경에 대응하는 Navigation 알고리즘 개발 및 최적화
-동적 장애물 및 주행환경 변화에 따른 자율주행 안정성 확보
-주행환경 및 로봇 특성에 따른 알고리즘 파라미터 최적화
3. 상용 로봇의 주행 성능 및 운영 안정성 고도화
-실제 산업현장에서 발생하는 주행 문제 분석 및 개선
-로봇 주행 로그 및 센서 데이터를 활용한 원인 분석과 디버깅
-장시간 무인운영을 위한 자율주행 소프트웨어의 안정성 및 신뢰성 개선
-주행 실패, 위치 추정 오류, 장애물 대응 등 예외 상황 처리 로직 개발
-QA 및 현장 엔지니어와 협업하여 제품의 주행 품질과 완성도 향상
4. 차세대 자율주행 기술 및 로봇 플랫폼 개발
-ROS2 기반 차세대 자율주행 시스템 전환 및 아키텍처 개선
-다양한 산업환경에 대응하기 위한 자율주행 기술 연구개발
-로봇의 자율 복귀, 장애 상황 복구 및 무인운영 기능 고도화
-차세대 로봇 플랫폼을 위한 자율주행 소프트웨어 구조 설계 및 개발
-향후 독자적인 로봇 자율주행 기술 확보를 위한 핵심 기술 개발
자격요건
-로보틱스, 자율주행 소프트웨어 또는 유관 분야에서 3년 이상의 실무 경력을 보유하신 분-C++ 또는 Python 기반의 소프트웨어 개발 역량을 보유하신 분
• ROS 또는 ROS2를 활용한 로봇 소프트웨어 개발 경험이 있으신 분
• SLAM, Localization, Navigation, Path Planning, Motion Control 중 하나 이상의 분야에서 실무 개발 경험이 있으신 분
• Linux(Ubuntu) 환경에서 개발 및 디버깅이 가능하신 분
• LiDAR, IMU, Odometry 등 로봇 센서 데이터에 대한 기본적인 이해를 갖추신 분
• 실제 로봇을 대상으로 주행 테스트, 문제 분석 및 성능 개선을 수행해 본 경험이 있으신 분
• 유관 개발조직 및 QA 담당자와 원활하게 협업할 수 있으신 분
