

포지션 상세
*전문연구요원으로 지원하는 경우, "전문연구요원 희망" 문구를 기재해주세요.
◆ Planning AI for the Better Future
우리는 AI가 현실에서 실제로 일하는 시대를 만들고 있습니다.
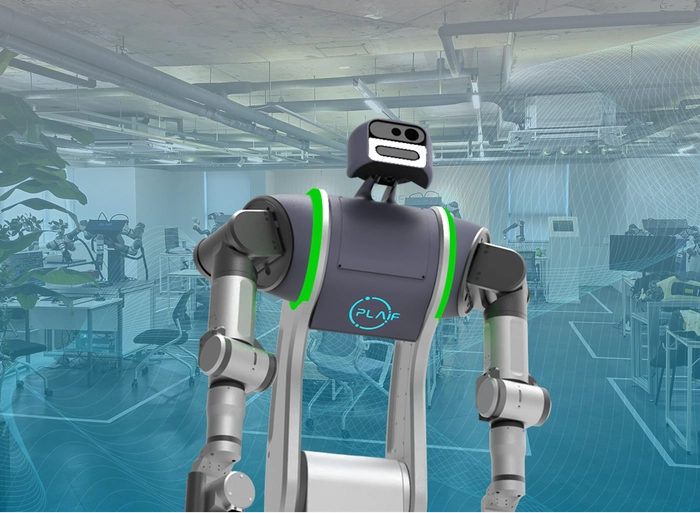
플라잎은 로봇에 감각(Sensing)과 지능(Intelligence)을 더해, 스스로 인식하고 판단하며 작업을 수행하는 Physical AI를 개발하는 기업입니다. 단순히 로봇을 만드는 것이 아니라, AI가 실제 산업 현장에서 사람과 함께 일할 수 있도록 만드는 것이 우리의 목표입니다.
현재는 제조 현장을 시작으로 AI 양팔로봇 솔루션(OASIS)을 국내 주요 제조사에 공급하며 실제 생산 공정에서 기술을 검증하고 있습니다. 연구실에서 성능을 증명하는 것을 넘어, 고객의 생산성과 작업 환경을 개선하는 제품을 만드는 데 집중하고 있습니다.
하지만 플라잎이 바라보는 미래는 제조에만 머물지 않습니다. 제조를 넘어 물류와 서비스, 그리고 우리의 일상까지. Physical AI가 사람의 일을 돕는 세상을 만들고자 합니다.
기술은 결국 사람을 위한 것이라고 믿습니다. 플라잎은 현실의 문제를 하나씩 해결하며, AI와 로봇이 더 많은 사람들의 삶에 자연스럽게 스며드는 미래를 만들어가고 있습니다.
◆ Join the Future of Physical AI
플라잎은 기술을 연구하는 데서 끝나지 않습니다. 연구가 실제 제품이 되고, 고객의 생산성을 높이며, 산업 현장에서 새로운 기준이 되는 과정까지 함께 만들어갑니다.
우리는 자신의 전문성을 바탕으로 동료와 적극적으로 협업하고, 빠르게 실행하며, 현실의 문제를 끝까지 해결하는 사람들과 함께 성장하고 있습니다.
Physical AI의 가능성을 믿고, 그 가능성을 현실로 만들고 싶은 분과 함께하고 싶습니다.
[ PLAiF, 더 알아보기 ]
• [유튜브] 세계 로봇 대회 우승자가 만든 AI 스타트업 : https://youtu.be/T8BtBuZzueI
• [유튜브] 플라잎 회사소개 : https://youtu.be/R_4SxMgKQ3c
• [유튜브] 플라잎 일상소개 : https://www.youtube.com/watch?v=MAVU-zsab1w&t=210s
• [기사] 플라잎, 산업부 'K-휴머노이드 연합'의 신규 참여기업으로 선정 : https://www.news1.kr/industry/general-industry/5879568
• [기사] 플라잎, 'AI 팩토리 전문기업' 선정… 조립·체결 특화 솔루션 경쟁력 강화 : https://www.etnews.com/20250822000056
• [기사] 레인보우로보틱스, 로봇 AI 스타트업 플라잎과 상생협력 MOU : https://bit.ly/edaily-news
[ Investment ]
• Futureplay / Mando / INTEK PLUS / KB Investment / 신용보증기금 / 산은캐피탈
• 특히 단순한 이동형 로봇을 넘어, 모바일 휴머노이드 형태까지 확장 가능한 로봇 플랫폼을 지향합니다. 상용 모바일 플랫폼과 휴머노이드 로봇을 기반으로, 실제 제조 환경에서 동작하는 시스템을 설계·개발·검증하게 됩니다.
• 고정된 환경을 전제로 설계된 로봇을 다양한 제조 환경에서도 동작하도록 확장하며, 모바일 로봇의 자율주행 및 시스템을 설계하고 구현하는 역할입니다.
[지원 트랙 안내]
본 포지션은 아래 4개 트랙 중 본인의 경험과 강점에 가장 부합하는 트랙을 선택하여 지원해 주세요. 채용 과정 및 입사 후 역할은 선택한 트랙을 기준으로 진행되며, 복수 영역 경험이 있는 경우 Cross-functional 역할로 확장될 수 있습니다.
Navigation / Localization / Perception / System Integration
︎<전 트랙 공통>
• 모바일 로봇 플랫폼 기반 자율주행 및 시스템 소프트웨어 개발
• Simulation 및 실제 모바일 로봇 테스트를 통한 성능 검증 및 개선
• 제조/물류/실내 환경에서 발생하는 문제를 정의하고 실험 기반으로 해결
• 매니퓰레이터(로봇팔)와 모바일 로봇 간 연동 및 인터페이스 설계
1) Navigation Track
Planning, Path Following, Obstacle Avoidance 엔진 개발/개선
주행 데이터 기반 실패 케이스 분석 및 개선
2) Localization Track
Localization, Mapping, SLAM, Sensor Fusion 개발 및 성능 고도화
위치 오차 분석, 센서 보정, State Estimation 문제 해결
3) Perception Track
LiDAR/Camera Perception Pipeline 구축
Detection, Segmentation, Tracking, Sensor Fusion 관련 개발
4) System Integration Track
센서, 컴퓨팅, 제어기, 모바일 로봇 모듈 통합 및 제작
매니퓰레이터(로봇팔)와 모바일 로봇 간 인터페이스 설계
Deployment, Field Debugging 및 시스템 안정화
• 3년 이상 모바일 로봇 또는 로봇 소프트웨어 개발 경험이 있으신 분
• ROS/ROS2 기반 시스템 개발 경험이 있으신 분
• Python / C++ 프로그래밍 역량을 보유하신 분
• 실제 로봇 테스트, 디버깅, 로그 분석 및 성능 개선 경험이 있으신 분
1) Navigation
• Planning, Obstacle Avoidance 관련 개발 경험
• 실제 로봇 주행 성능 개선 경험
• 제조/물류/실내 자율주행 환경에서의 경로 계획 문제 해결 경험
2) Localization Track
• Localization, Mapping, SLAM, Sensor Fusion 중 1개 이상 실무 경험
• 위치 오차 분석 및 성능 개선 경험
• 센서 보정 또는 State Estimation 문제 해결 경험
3) Perception Track
• LiDAR/Camera Perception Pipeline 구축 경험
• Detection, Segmentation, Tracking, Fusion 중 1개 이상 실무 적용 경험
• 실제 환경 데이터 기반 성능 개선 경험
4) System Integration Track
• 다수의 센서/컴퓨팅/로봇 모듈 통합 경험
• ROS2 노드/토픽/액션/런치 구조 설계 경험
• Deployment, Field Debugging 경험
◆ Planning AI for the Better Future
우리는 AI가 현실에서 실제로 일하는 시대를 만들고 있습니다.
플라잎은 로봇에 감각(Sensing)과 지능(Intelligence)을 더해, 스스로 인식하고 판단하며 작업을 수행하는 Physical AI를 개발하는 기업입니다. 단순히 로봇을 만드는 것이 아니라, AI가 실제 산업 현장에서 사람과 함께 일할 수 있도록 만드는 것이 우리의 목표입니다.
현재는 제조 현장을 시작으로 AI 양팔로봇 솔루션(OASIS)을 국내 주요 제조사에 공급하며 실제 생산 공정에서 기술을 검증하고 있습니다. 연구실에서 성능을 증명하는 것을 넘어, 고객의 생산성과 작업 환경을 개선하는 제품을 만드는 데 집중하고 있습니다.
하지만 플라잎이 바라보는 미래는 제조에만 머물지 않습니다. 제조를 넘어 물류와 서비스, 그리고 우리의 일상까지. Physical AI가 사람의 일을 돕는 세상을 만들고자 합니다.
기술은 결국 사람을 위한 것이라고 믿습니다. 플라잎은 현실의 문제를 하나씩 해결하며, AI와 로봇이 더 많은 사람들의 삶에 자연스럽게 스며드는 미래를 만들어가고 있습니다.
◆ Join the Future of Physical AI
플라잎은 기술을 연구하는 데서 끝나지 않습니다. 연구가 실제 제품이 되고, 고객의 생산성을 높이며, 산업 현장에서 새로운 기준이 되는 과정까지 함께 만들어갑니다.
우리는 자신의 전문성을 바탕으로 동료와 적극적으로 협업하고, 빠르게 실행하며, 현실의 문제를 끝까지 해결하는 사람들과 함께 성장하고 있습니다.
Physical AI의 가능성을 믿고, 그 가능성을 현실로 만들고 싶은 분과 함께하고 싶습니다.
[ PLAiF, 더 알아보기 ]
• [유튜브] 세계 로봇 대회 우승자가 만든 AI 스타트업 : https://youtu.be/T8BtBuZzueI
• [유튜브] 플라잎 회사소개 : https://youtu.be/R_4SxMgKQ3c
• [유튜브] 플라잎 일상소개 : https://www.youtube.com/watch?v=MAVU-zsab1w&t=210s
• [기사] 플라잎, 산업부 'K-휴머노이드 연합'의 신규 참여기업으로 선정 : https://www.news1.kr/industry/general-industry/5879568
• [기사] 플라잎, 'AI 팩토리 전문기업' 선정… 조립·체결 특화 솔루션 경쟁력 강화 : https://www.etnews.com/20250822000056
• [기사] 레인보우로보틱스, 로봇 AI 스타트업 플라잎과 상생협력 MOU : https://bit.ly/edaily-news
[ Investment ]
• Futureplay / Mando / INTEK PLUS / KB Investment / 신용보증기금 / 산은캐피탈
주요업무
• 플라잎은 제조 공정 자동화를 위해 학습 기반 로봇 시스템을 개발하고 있습니다. Mobile Robot Engineer는 기존 로봇 시스템을 모바일 환경으로 확장하여, 이동 가능한 자율 로봇 시스템을 구축하는 역할입니다.• 특히 단순한 이동형 로봇을 넘어, 모바일 휴머노이드 형태까지 확장 가능한 로봇 플랫폼을 지향합니다. 상용 모바일 플랫폼과 휴머노이드 로봇을 기반으로, 실제 제조 환경에서 동작하는 시스템을 설계·개발·검증하게 됩니다.
• 고정된 환경을 전제로 설계된 로봇을 다양한 제조 환경에서도 동작하도록 확장하며, 모바일 로봇의 자율주행 및 시스템을 설계하고 구현하는 역할입니다.
[지원 트랙 안내]
본 포지션은 아래 4개 트랙 중 본인의 경험과 강점에 가장 부합하는 트랙을 선택하여 지원해 주세요. 채용 과정 및 입사 후 역할은 선택한 트랙을 기준으로 진행되며, 복수 영역 경험이 있는 경우 Cross-functional 역할로 확장될 수 있습니다.
Navigation / Localization / Perception / System Integration
︎<전 트랙 공통>
• 모바일 로봇 플랫폼 기반 자율주행 및 시스템 소프트웨어 개발
• Simulation 및 실제 모바일 로봇 테스트를 통한 성능 검증 및 개선
• 제조/물류/실내 환경에서 발생하는 문제를 정의하고 실험 기반으로 해결
• 매니퓰레이터(로봇팔)와 모바일 로봇 간 연동 및 인터페이스 설계
1) Navigation Track
Planning, Path Following, Obstacle Avoidance 엔진 개발/개선
주행 데이터 기반 실패 케이스 분석 및 개선
2) Localization Track
Localization, Mapping, SLAM, Sensor Fusion 개발 및 성능 고도화
위치 오차 분석, 센서 보정, State Estimation 문제 해결
3) Perception Track
LiDAR/Camera Perception Pipeline 구축
Detection, Segmentation, Tracking, Sensor Fusion 관련 개발
4) System Integration Track
센서, 컴퓨팅, 제어기, 모바일 로봇 모듈 통합 및 제작
매니퓰레이터(로봇팔)와 모바일 로봇 간 인터페이스 설계
Deployment, Field Debugging 및 시스템 안정화
자격요건
<전 트랙 공통>• 3년 이상 모바일 로봇 또는 로봇 소프트웨어 개발 경험이 있으신 분
• ROS/ROS2 기반 시스템 개발 경험이 있으신 분
• Python / C++ 프로그래밍 역량을 보유하신 분
• 실제 로봇 테스트, 디버깅, 로그 분석 및 성능 개선 경험이 있으신 분
1) Navigation
• Planning, Obstacle Avoidance 관련 개발 경험
• 실제 로봇 주행 성능 개선 경험
• 제조/물류/실내 자율주행 환경에서의 경로 계획 문제 해결 경험
2) Localization Track
• Localization, Mapping, SLAM, Sensor Fusion 중 1개 이상 실무 경험
• 위치 오차 분석 및 성능 개선 경험
• 센서 보정 또는 State Estimation 문제 해결 경험
3) Perception Track
• LiDAR/Camera Perception Pipeline 구축 경험
• Detection, Segmentation, Tracking, Fusion 중 1개 이상 실무 적용 경험
• 실제 환경 데이터 기반 성능 개선 경험
4) System Integration Track
• 다수의 센서/컴퓨팅/로봇 모듈 통합 경험
• ROS2 노드/토픽/액션/런치 구조 설계 경험
• Deployment, Field Debugging 경험
