포지션 상세
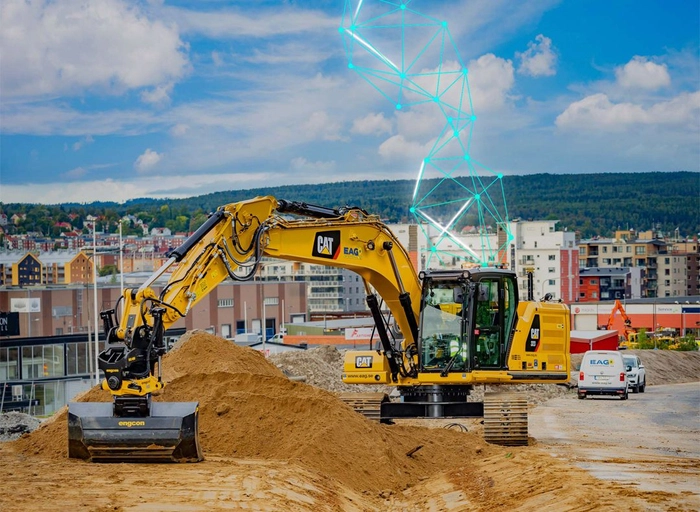
Xpanner는 중장비를 소프트웨어 정의 기계로 바꾸는 Physical AI 기술을 통해 건설 산업의 자동화를 선도하고 있습니다. 대표 솔루션인 X1 Retrofit Kit은 굴삭기, 항타기 등 기존 장비에 자율화를 더해 실제 현장의 생산성을 혁신합니다. 우리는 기술을 통해 전통 산업을 재정의하고 있으며, 엔지니어의 손끝에서 산업의 변화가 시작된다고 믿습니다.
Why Xpanner?
• 현장에서 바로 작동하는 기술을 만드는 실질적인 R&D
• 하드웨어부터 소프트웨어까지 연결된 통합 환경
• 글로벌 고객과 함께 실제 장비를 움직이는 경험
포지션 소개
LiDAR, RADAR, Camera 기반의 환경 인지 시스템을 설계하고 개발합니다. 건설현장의 작업자, 장비, 작업 대상물, 장애물 및 지형을 인식하고, 이를 자율주행 및 작업 자동화 시스템과 연계하는 기술을 개발합니다.
• 딥러닝 기반 객체 검출/추적, 지형 및 작업 가능 영역 인식 알고리즘 개발
• 센서 데이터 처리, 좌표 변환 및 실시간 인지 파이프라인 구현/최적화
• 실제 건설장비에서 인지 시스템 통합, 성능 검증 및 개선
• LiDAR, RADAR, Camera 중 하나 이상의 센서를 활용한 환경 인지 알고리즘 개발 경험
• 딥러닝 기반 객체 검출, 분할, 추적 또는 3D 인지 모델 개발/학습 경험
• 실제 센서 데이터를 활용한 알고리즘 검증 및 문제 해결 경험
• 컴퓨터공학, 로보틱스, 전기전자공학 등 관련 분야 전공 또는 이에 준하는 전문성
• 3D 공간 기하학, 좌표 변환 및 센서 데이터 처리에 대한 이해
• C++ 및 Python 개발 역량과 Linux 기반 소프트웨어 개발 경험
• PyTorch 등 딥러닝 프레임워크를 활용한 모델 개발 및 성능 개선 역량
• 한국어 기반 기술 커뮤니케이션 및 영어 기술 문서 이해 능력
Why Xpanner?
• 현장에서 바로 작동하는 기술을 만드는 실질적인 R&D
• 하드웨어부터 소프트웨어까지 연결된 통합 환경
• 글로벌 고객과 함께 실제 장비를 움직이는 경험
포지션 소개
LiDAR, RADAR, Camera 기반의 환경 인지 시스템을 설계하고 개발합니다. 건설현장의 작업자, 장비, 작업 대상물, 장애물 및 지형을 인식하고, 이를 자율주행 및 작업 자동화 시스템과 연계하는 기술을 개발합니다.
주요업무
• LiDAR, RADAR, Camera 기반 3D 환경 인지 및 멀티센서 융합 시스템 설계/개발• 딥러닝 기반 객체 검출/추적, 지형 및 작업 가능 영역 인식 알고리즘 개발
• 센서 데이터 처리, 좌표 변환 및 실시간 인지 파이프라인 구현/최적화
• 실제 건설장비에서 인지 시스템 통합, 성능 검증 및 개선
자격요건
• 로보틱스, 자율주행, 컴퓨터 비전 또는 3D Perception 관련 분야 5년 이상 개발 경험• LiDAR, RADAR, Camera 중 하나 이상의 센서를 활용한 환경 인지 알고리즘 개발 경험
• 딥러닝 기반 객체 검출, 분할, 추적 또는 3D 인지 모델 개발/학습 경험
• 실제 센서 데이터를 활용한 알고리즘 검증 및 문제 해결 경험
• 컴퓨터공학, 로보틱스, 전기전자공학 등 관련 분야 전공 또는 이에 준하는 전문성
• 3D 공간 기하학, 좌표 변환 및 센서 데이터 처리에 대한 이해
• C++ 및 Python 개발 역량과 Linux 기반 소프트웨어 개발 경험
• PyTorch 등 딥러닝 프레임워크를 활용한 모델 개발 및 성능 개선 역량
• 한국어 기반 기술 커뮤니케이션 및 영어 기술 문서 이해 능력
