
포지션 상세
피트인(PIT IN)은 2023년 7월 현대자동차그룹에서 분사하여 설립된 영업용 전기차 에너지 솔루션 기업입니다. 전기택시·전기화물차 등 상용 전기차의 긴 충전 시간과 높은 초기 도입 비용이라는 문제를 해결하기 위해, 배터리 교체(Battery Swap) 기술과 배터리 구독 모델을 결합한 서비스를 제공하고 있습니다. 차량과 배터리의 소유권을 분리하여 초기 구매 부담을 낮추고, 방전된 배터리를 완충 배터리로 신속하게 교체함으로써 운행 중단 시간을 최소화하는 것이 핵심입니다.
이를 중심으로 멤버십 충전, 배터리 관리, 차량 정비 등 영업용 전기차 토탈 솔루션을 제공하고 있으며, 에너지저장장치(ESS) 및 S2G(Station-to-Grid) 기술을 통해 배터리 교체 스테이션을 지능형 에너지 인프라로 확장하고 있습니다.
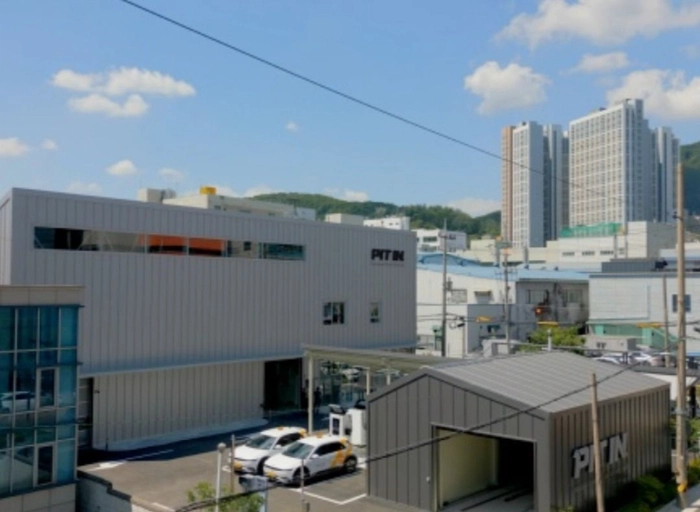
현재 경기 안양에서 자체 배터리 교체 스테이션을 운영하고 있으며, 인천에 2세대 스테이션을 구축하고 있습니다. 현대자동차그룹을 비롯한 모빌리티·에너지 분야의 다양한 파트너들과 협력하고 있으며, 시리즈 A를 포함해 누적 약 173억 원의 투자를 유치했습니다. 피트인은 로보틱스, AI, 에너지 및 소프트웨어 기술을 자체적으로 개발하고 이를 실제 서비스에 적용하여 상용 전기차 시장의 새로운 에너지 솔루션을 만들어나가고 있습니다.
[관련영상]
AR팀 리더 휴머노이드 로봇 TOCABI - https://youtu.be/V4bQwPWJD3Q
피트인 스테이션 기술 : https://youtu.be/fkRzESH01G0
ICRA 2026 Object Pose Estimation - https://youtu.be/8n0QMGGdnHE
[팀 소개]
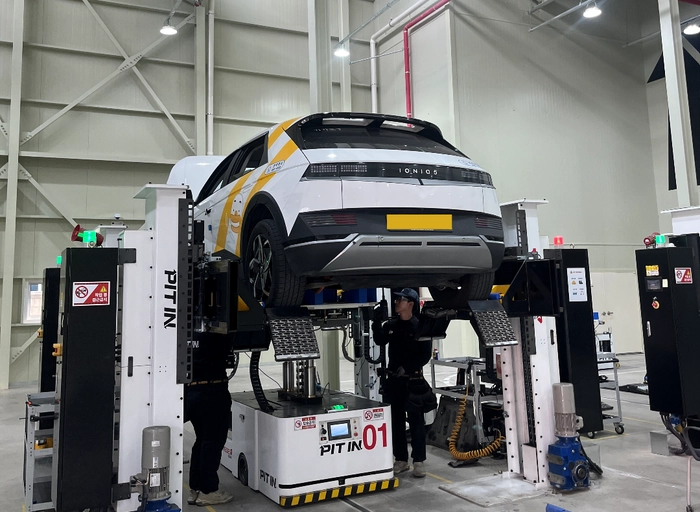
피트인의 Robotics팀은 사람과 로봇이 협력하는 자동화 시스템을 개발하여, 상용 전기차의 신속한 배터리 교체를 가능하게 하는 비용 효율적인 스테이션을 구현하고 있습니다.
휴머노이드 TOCABI를 비롯해 다양한 로봇을 설계부터 구현까지 개발한 경험을 보유한 리더를 중심으로, 기구 설계, 전장, 시스템 통합, 로봇 제어 및 인식 등 로봇 개발 전 영역을 하나의 팀에서 수행합니다. 자체 하드웨어·소프트웨어·AI 기술을 바탕으로 배터리 이송부터 정밀한 교체 작업까지, 실제 현장에 최적화된 로봇 시스템을 개발하고 있습니다.
현장 적용과 함께 핵심 기술 연구와 지식재산 확보도 병행하고 있습니다. NeurIPS, ICRA 등 주요 학회와 RA-L 등 저널에 논문이 채택되었고, 다수의 특허를 출원·등록하며 연구 성과를 쌓아가고 있습니다.
로봇을 개별적으로 개발하는 데 그치지 않고, 배터리 교체 스테이션 전체의 안정성과 생산성을 목표로 합니다. 다양한 분야의 엔지니어들이 긴밀하게 협업하며, 설계부터 실증과 개선까지 빠르게 실행하는 개발 문화를 지향합니다.
[포지션 소개]
로봇 제어 엔지니어는 배터리 교체 로봇의 모션 플래닝과 비전 인식을 통합한 제어 파이프라인을 함께 구축하고, 진동·외란 보상 제어와 모바일 매니퓰레이션으로 영역을 확장해 나갑니다. 실제 하드웨어 실험을 반복하며 사이클 타임과 성공률을 함께 끌어올리는 것이 목표입니다.
• 기구학/동역학 기반 로봇 팔 플래닝 및 제어 시스템 설계·개발
• OMPL 등 오픈소스 모션 플래닝 라이브러리 활용 및 커스터마이징
• 진동제어 및 비전 인식 연계 블렌딩·제어 파이프라인 개발• 모바일 매니퓰레이션 기반 제어 기법 연구 및 실무 적용
• 비전제어 방식 비교 연구를 통한 최적 제어 방향 도출
• 실제 하드웨어 기반 반복 실험 및 성능 개선
• OMPL 등 오픈소스 모션 플래닝 라이브러리 사용 경험
• 로봇 기구학(Forward/Inverse Kinematics) 및 동역학에 대한 이해
• C++ 또는 Python 기반의 로봇 제어 코드 작성 경험
이를 중심으로 멤버십 충전, 배터리 관리, 차량 정비 등 영업용 전기차 토탈 솔루션을 제공하고 있으며, 에너지저장장치(ESS) 및 S2G(Station-to-Grid) 기술을 통해 배터리 교체 스테이션을 지능형 에너지 인프라로 확장하고 있습니다.
현재 경기 안양에서 자체 배터리 교체 스테이션을 운영하고 있으며, 인천에 2세대 스테이션을 구축하고 있습니다. 현대자동차그룹을 비롯한 모빌리티·에너지 분야의 다양한 파트너들과 협력하고 있으며, 시리즈 A를 포함해 누적 약 173억 원의 투자를 유치했습니다. 피트인은 로보틱스, AI, 에너지 및 소프트웨어 기술을 자체적으로 개발하고 이를 실제 서비스에 적용하여 상용 전기차 시장의 새로운 에너지 솔루션을 만들어나가고 있습니다.
[관련영상]
AR팀 리더 휴머노이드 로봇 TOCABI - https://youtu.be/V4bQwPWJD3Q
피트인 스테이션 기술 : https://youtu.be/fkRzESH01G0
ICRA 2026 Object Pose Estimation - https://youtu.be/8n0QMGGdnHE
[팀 소개]
피트인의 Robotics팀은 사람과 로봇이 협력하는 자동화 시스템을 개발하여, 상용 전기차의 신속한 배터리 교체를 가능하게 하는 비용 효율적인 스테이션을 구현하고 있습니다.
휴머노이드 TOCABI를 비롯해 다양한 로봇을 설계부터 구현까지 개발한 경험을 보유한 리더를 중심으로, 기구 설계, 전장, 시스템 통합, 로봇 제어 및 인식 등 로봇 개발 전 영역을 하나의 팀에서 수행합니다. 자체 하드웨어·소프트웨어·AI 기술을 바탕으로 배터리 이송부터 정밀한 교체 작업까지, 실제 현장에 최적화된 로봇 시스템을 개발하고 있습니다.
현장 적용과 함께 핵심 기술 연구와 지식재산 확보도 병행하고 있습니다. NeurIPS, ICRA 등 주요 학회와 RA-L 등 저널에 논문이 채택되었고, 다수의 특허를 출원·등록하며 연구 성과를 쌓아가고 있습니다.
로봇을 개별적으로 개발하는 데 그치지 않고, 배터리 교체 스테이션 전체의 안정성과 생산성을 목표로 합니다. 다양한 분야의 엔지니어들이 긴밀하게 협업하며, 설계부터 실증과 개선까지 빠르게 실행하는 개발 문화를 지향합니다.
[포지션 소개]
로봇 제어 엔지니어는 배터리 교체 로봇의 모션 플래닝과 비전 인식을 통합한 제어 파이프라인을 함께 구축하고, 진동·외란 보상 제어와 모바일 매니퓰레이션으로 영역을 확장해 나갑니다. 실제 하드웨어 실험을 반복하며 사이클 타임과 성공률을 함께 끌어올리는 것이 목표입니다.
주요업무
• 전기차 배터리 카세트 및 볼트 조작을 위한 매니퓰레이터 플래닝 및 제어• 기구학/동역학 기반 로봇 팔 플래닝 및 제어 시스템 설계·개발
• OMPL 등 오픈소스 모션 플래닝 라이브러리 활용 및 커스터마이징
• 진동제어 및 비전 인식 연계 블렌딩·제어 파이프라인 개발• 모바일 매니퓰레이션 기반 제어 기법 연구 및 실무 적용
• 비전제어 방식 비교 연구를 통한 최적 제어 방향 도출
• 실제 하드웨어 기반 반복 실험 및 성능 개선
자격요건
• 실제 매니퓰레이터(산업용 로봇 팔, Cobot 등) 제어 경험• OMPL 등 오픈소스 모션 플래닝 라이브러리 사용 경험
• 로봇 기구학(Forward/Inverse Kinematics) 및 동역학에 대한 이해
• C++ 또는 Python 기반의 로봇 제어 코드 작성 경험
